Lietuvos
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






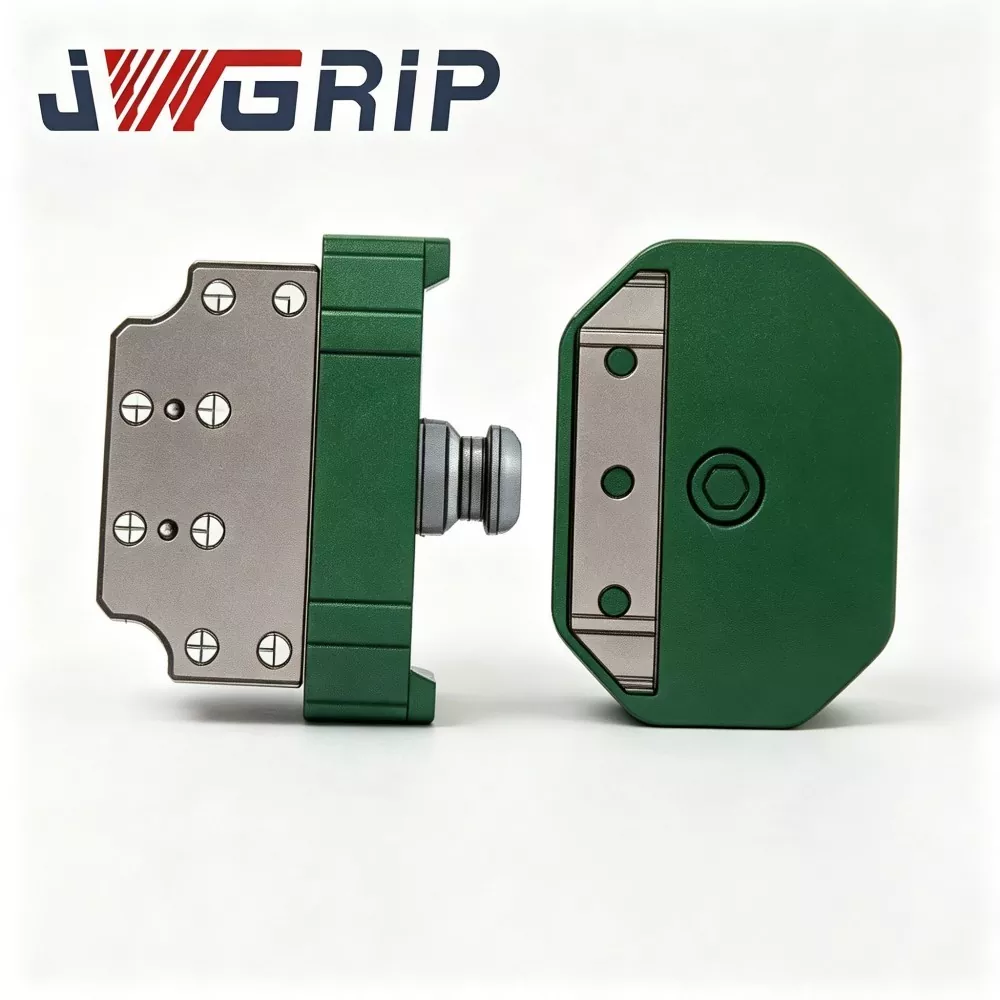
Roboto greito keitimo griebtuvo padėklo jungtis
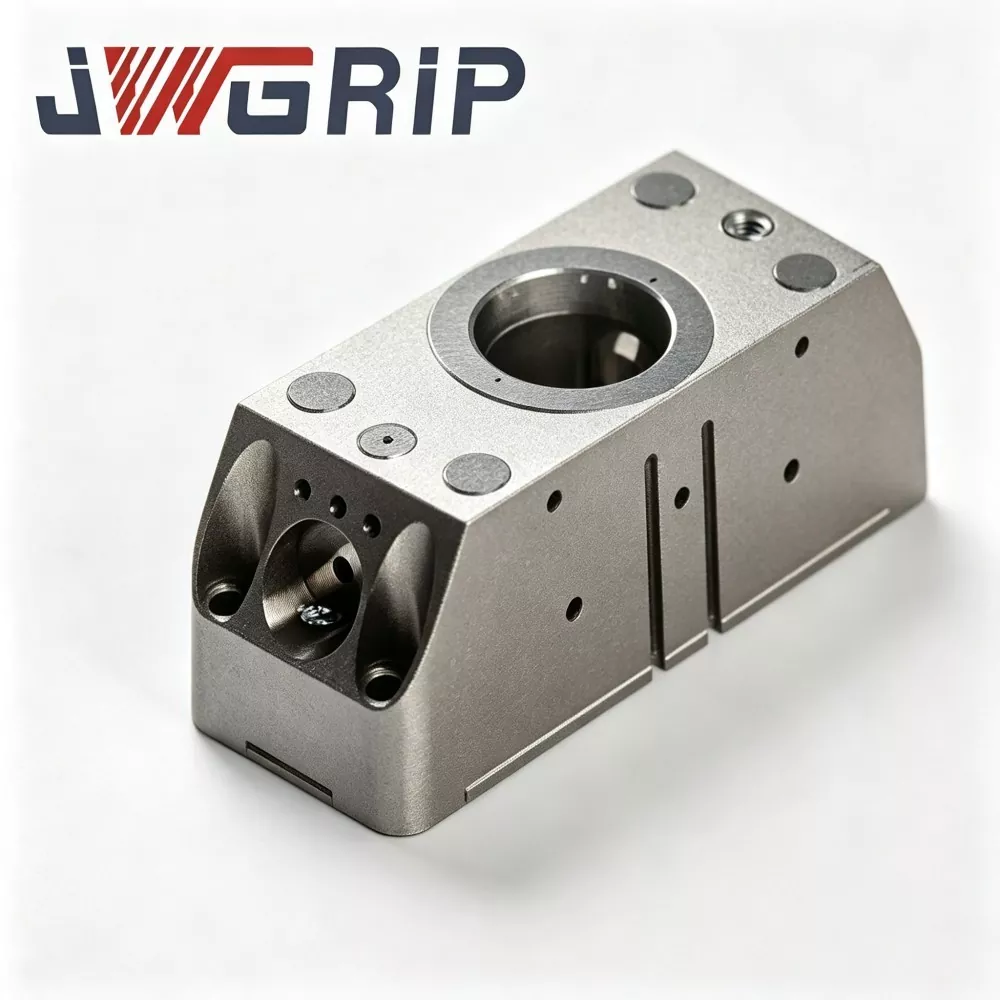
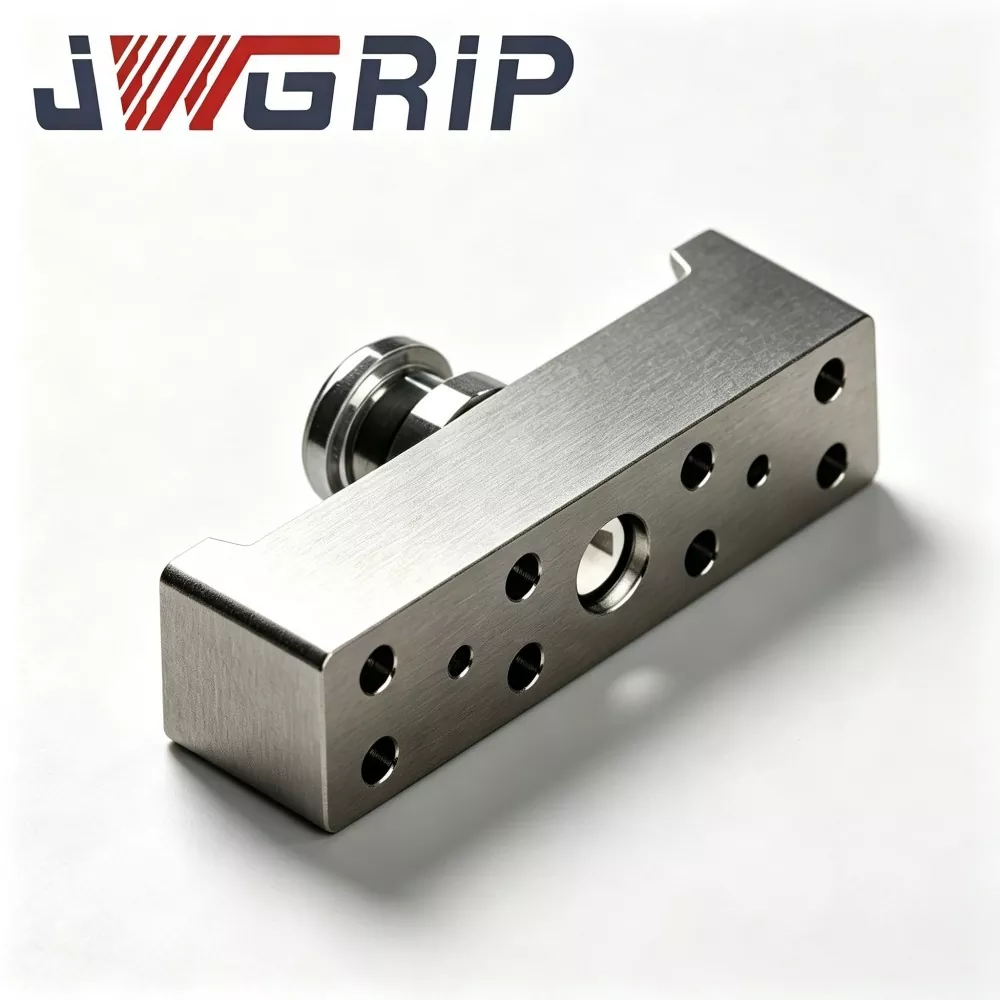
JWGRIP yra profesionalių robotų greito keitimo griebtuvo padėklo movos gamintojas ir tiekėjas Kinijoje. Tai pažangus integruotas roboto galutinio efekto perjungimo komponentas, specialiai sukurtas lanksčioms nepilotuojamoms automatizuotoms gamybos linijoms. Jis sujungia didelio stiprumo legiruotojo plieno konstrukcinę konfigūraciją ir tikslaus šlifavimo procesą į vieną įrenginį, realizuodamas visiškai automatinį roboto įrankių perjungimą be rankinio įsikišimo keičiant griebtuvus, padėklus ir kitus galinius įrankius.
Ši didelio našumo roboto greito pakeitimo griebtuvo padėklo jungtis pasižymi itin maža pasikartojančia padėties nustatymo klaida, puikiomis nuovargio savybėmis ir itin ilgu tarnavimo laiku, taip pat palaiko automatinio užrakinimo ir atrakinimo signalo grįžtamąjį ryšį, kad atitiktų pažangius nepilotuojamos gamybos reikalavimus. Griežtai gaminama atliekant žaliavų patikrinimą, CNC precizinį apdirbimą, profesionalų terminį apdorojimą ir paviršiaus grūdinimo procesą, kiekviena mova yra visapusiškai išbandyta gatavo gaminio eksploatacinėmis savybėmis ir nuolat tikrinama ciklinė apkrova, atitinkanti CE mechaninės saugos standartus.
Tai užtikrina stabilų ir pastovų mechaninį veikimą ilgalaikio ciklinio perjungimo scenarijuose. Plačiai suderinamas su kelių prekių ženklų pramoninių robotų modeliais, jis plačiai taikomas naujų energijos baterijų surinkimo, 3C elektronikos gamybos, automobilių dalių surinkimo ir išmaniųjų logistikos rūšiavimo dirbtuvėse. Remdamas profesionalų techninio brėžinio teikimą, konsultacijas vietoje ir išsamias technines gaires po pardavimo, jis veiksmingai sutrumpina robotų lanksčių gamybos linijų atnaujinimo projektų pasauliniams pramonės klientams įgyvendinimo ciklą.
Pagrindinio darbo mechanizmo įvadas
„Robot Quick Change Gripper Tray Coupling“ yra specialus roboto galo greito pakeitimo sąsajos komponentas, daugiausia naudojamas greitam perjungimui tarp roboto griebtuvo modulių ir medžiagų nešančių dėklo modulių.
Be šios jungties, kiekvieną kartą keičiant dėklą ir griebtuvą reikia sustabdyti gamybos liniją, rankiniu būdu nuimti varžtus, reguliuoti atskaitos tašką ir kalibruoti koordinates. Vienas įrankio keitimas gali užtrukti 10–30 minučių ir labai sumažinti automatinių linijų bendrą įrangos efektyvumą (OEE).
Mova susideda iš dviejų pagrindinių mazgų:
1. Pagrindas iš roboto (pagrindinė pusė): stacionariai pritvirtintas prie roboto flanšo.
2. Įrankio pusės adapteris (pagalbinė pusė): montuojamas atskirai ant kiekvieno griebtuvo ir kiekvieno dėklo.
Darbo eiga:
1. Robotas persikelia į doko stotį ir priartina roboto pusės pagrindą prie tikslinio įrankio pusės adapterio (griebtuvo arba dėklo).
2. Suslėgtas oras varo įtaisytus mechaninio užrakto dantis, kad užsifiksuotų ir užbaigtų mechaninį fiksavimą.
3. Didelio tikslumo nustatymo kaiščiai ir vietos nustatymo skylės užtikrina tikslų pakartotinį padėties nustatymą. Integruoti pneumatiniai kanalai automatiškai sujungia įrankio pusėje esančias dujų grandines, kad būtų galima tiekti vakuumą arba pneumatinius griebtuvus.
4. Vidinis jutiklis realiuoju laiku perduoda užrakinimo būsenos signalą atgal į roboto valdymo sistemą. Robotas atlieka tolesnius tvarkymo darbus tik gavęs „užrakinimo vietoje“ patvirtinimo signalą, užkertant kelią atsitiktiniam ruošinio nukritimui dėl nepilno užrakinimo.
5. Kai reikia pakeisti įrankį, robotas išveda atrakinimo signalą; oro grandinė išleidžia slėgį; mechaninis užraktas-dantų atjungimas; robotas nutolsta nuo esamo įrankio ir prisijungia prie kito tikslinio galutinio efekto.
Daugumoje parduodamų bendrosios paskirties greito keitimo diskų trūksta struktūrinio optimizavimo mišrioms dėklo ir griebtuvo kintamos apkrovos sąlygoms. Dėklo įrankiai sukuria didelio ploto ekscentrinę apkrovą, o kompaktiški griebtuvai suteikia koncentruotą apkrovą; Pakartotinis kaitaliojimas pagreitina pradinio taško paviršiaus dilimą. Remdamasis šimtais robotų stoties modernizavimo projektų patirties, JWGRIP optimizuoja šios movos apkrovų paskirstymą ir apsaugos nuo duomenų konstrukciją, kad išlaikytų ilgalaikį padėties stabilumą kintant ekscentrinės apkrovos ir koncentruotos apkrovos ciklams.
Įprasta operacijos skausmo taškų analizė
Gamyklos, diegiančios kelių įrankių mišrų tvarkymą (dėklas + griebtuvas) per pramoninius robotus, paprastai susiduria su šiomis kliūtimis taikant įprastus greito keitimo sprendimus:
1. Ilgas rankinio įrankio keitimo prastovos laikas Dažnas varžtų išmontavimas / surinkimas, atskaitos taško reguliavimas ir koordinačių pakartotinis kalibravimas užima didelę gamybos laiko dalį, sumažina OEE ir apriboja automatizuotų stočių išvesties pajėgumus.
2. Padėties ir tikslumo svyravimai, kuriuos sukelia žmogaus veikla. Rankinio išlygiavimo kokybė labai priklauso nuo operatoriaus įgūdžių. Padėties nuokrypis kaupiasi po kelių įrankio keitimo ciklų ir pablogina surinkimo nuoseklumą.
3. Saugos rizika rankinio įrankio keitimo scenarijuose Rankinis įsikišimas šalia judančio roboto galo sukelia susidūrimo ir sužalojimo pavojų kartojant įrankio keitimo operacijas.
4. Ankstyvas atskaitos taško paviršiaus susidėvėjimas kintamosios apkrovos sąlygomis Bendrosios paskirties greito keitimo diskai yra skirti vieno tipo galiniams veiksniams. Didelės ekscentrinės apkrovos padėklų ir koncentruotos apkrovos griebtuvų kaitaliojimas pagreitina vietos nustatymo paviršiaus dilimą, todėl mažėja kartotinio padėties nustatymo tikslumas ir dažna priežiūra.
5. Nepakankamas signalo grįžtamojo ryšio saugos mechanizmas Kai kuriems pigiems greitai keičiamiems įrenginiams trūksta užrakinimo būsenos grįžtamojo ryšio realiuoju laiku. Robotas gali atlikti judėjimą nepilno užrakinimo sąlygomis ir sukelti ruošinio nukritimo nelaimingus atsitikimus.
JWGRIP roboto greito keitimo griebtuvo-dėklo jungtis sprendžia pirmiau minėtus skausmo taškus, naudodama penkias pagrindines projektavimo priemones: specialią mišriai apkrovai optimizuotą laikančiąją konstrukciją, mechaninį blokavimo mechanizmą, apsaugantį nuo kritimo, realiojo laiko užrakto būsenos jutiklio grįžtamąjį ryšį, modulines keičiamas besidėvinčias dalis, kelių laipsnių-matricos 2 apkrovą 0 kg.
Modulio sudėtis
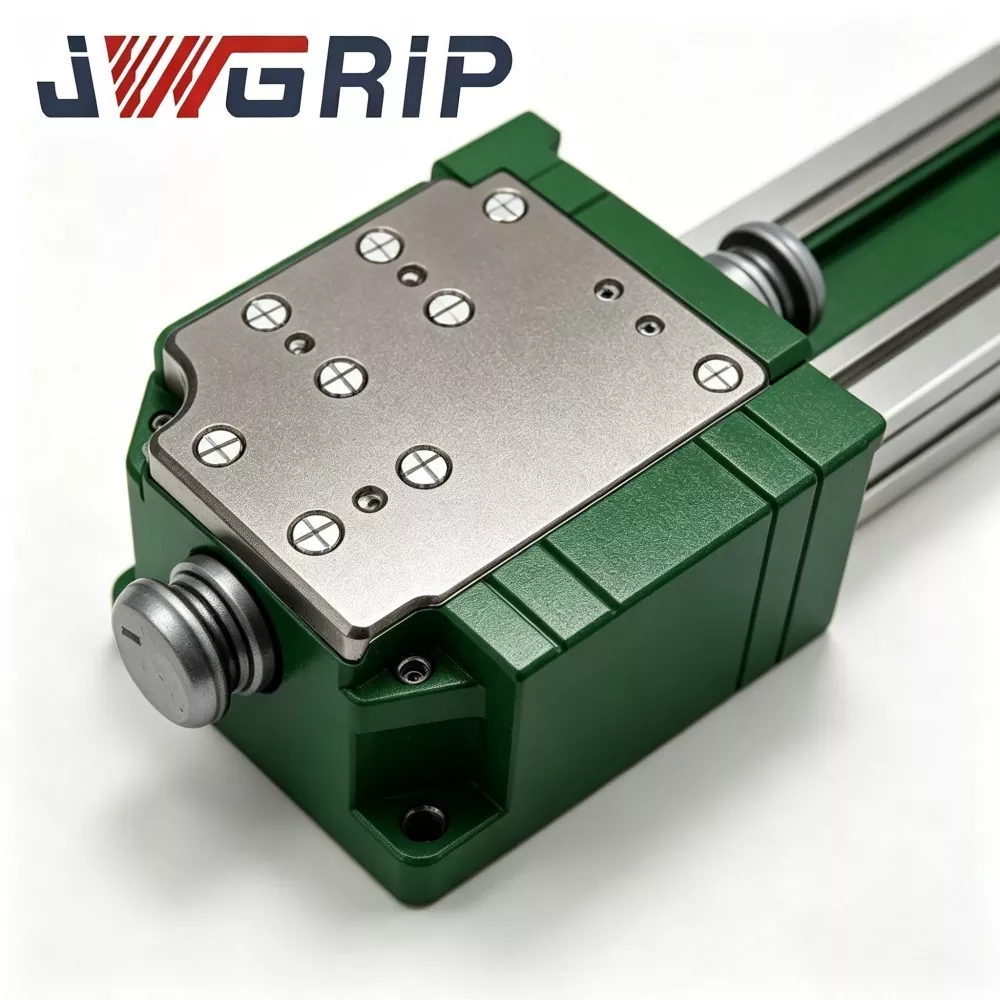
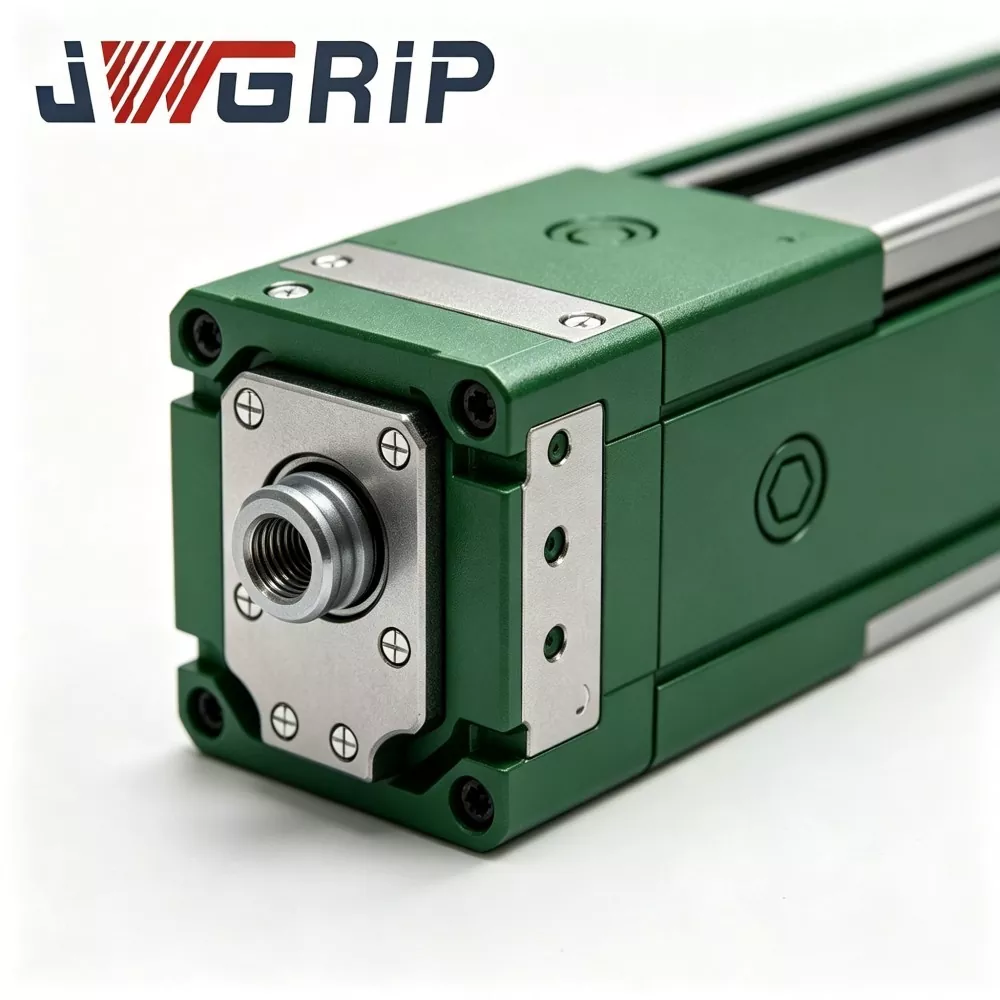
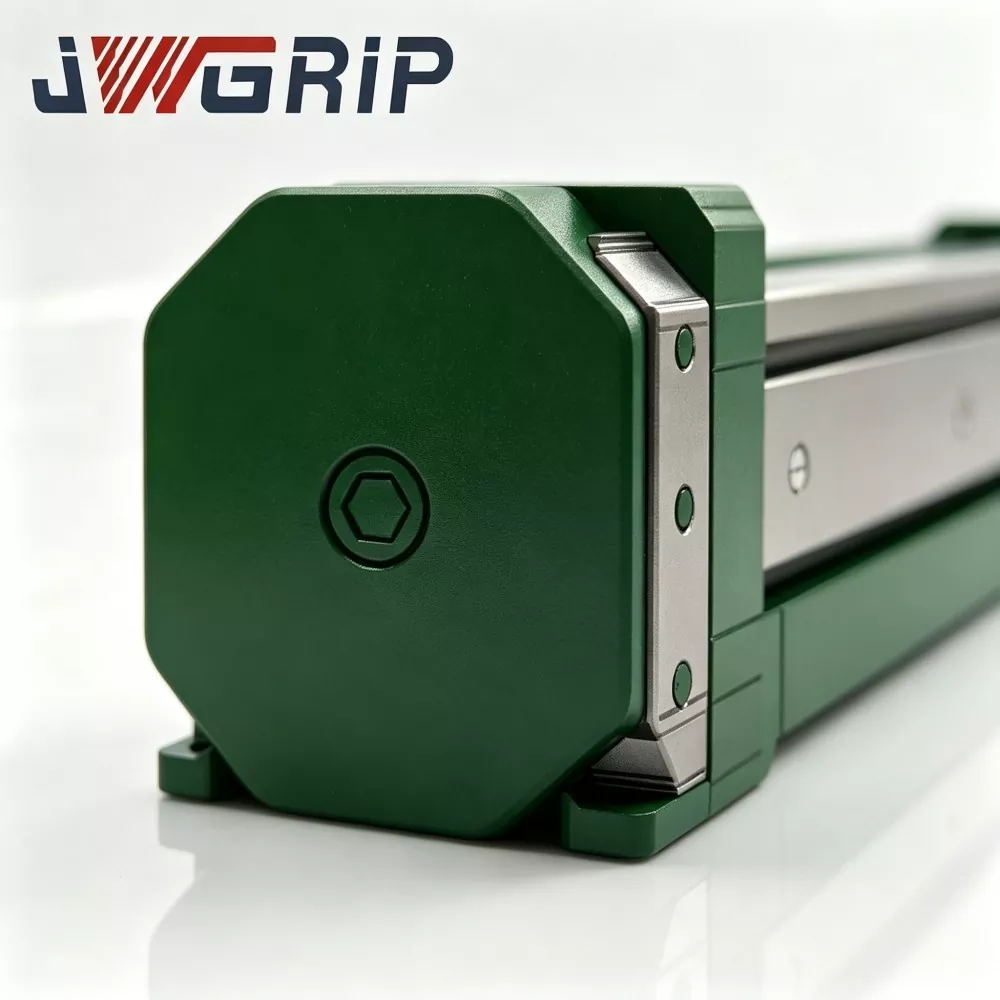
JWGRIP roboto greito keitimo griebtuvo dėklo mova susideda iš šešių pagrindinių funkcinių modulių:
① Roboto pusės pagrindinės bazės surinkimas
② Įrankio pagalbinio adapterio mazgas
③ Mechaninio blokavimo užrakto-dantukų grupė (apsaugos konstrukcija nuo kritimo)
④ Aukšto tikslumo nustatymo kaiščio ir vietos nustatymo skylės padėties nustatymo rinkinys
⑤ Integruotas įmontuotas pneumatinio praėjimo mazgas
⑥ Užrakinimo būsenos aptikimo jutiklis ir signalo išvesties blokas
Struktūrinis aprašymas
1. Roboto pusės pagrindinio pagrindo mazgas Pagrindinis tvirtinimo pagrindas pritvirtintas prie roboto flanšo; didelio stiprumo legiruotojo plieno, įtempių mažinimo apdoroti ir tiksliai šlifuoti raktų sujungimo pagrindo paviršiai. Jis atlaiko sudėtines dinamines apkrovas, perduodamas iš įrankio pusės galinių efektų.
2. Įrankio pusės pagalbinio adapterio mazgas Įrankio galo jungiamoji plokštė, atskirai sumontuota ant kiekvieno griebtuvo ir kiekvieno dėklo. Suderinamas su pagrindine baze pagal prijungimo matmenis, atskaitos taško ir paviršiaus bei dujų grandinės sąsają.
3. Mechaninio blokavimo užrakto dantų grupė Pneumatiškai įjungiami mechaniniai užrakto dantys. Po prijungimo pasiekiamas teigiamas mechaninis įsijungimas. Net jei netyčia sugenda pneumatinis tiekimas, mechaninis blokavimas išlaiko užrakinimo būseną, kad įrankis nenukristų, o tai atitinka CE reikalavimus atitinkančią pasyviosios saugos apsaugą.
4. Aukšto tikslumo nustatymo kaiščio ir vietos nustatymo skylės padėties nustatymo rinkinys Tiksliai įžeminti nustatymo kaiščiai ir nustatymo skylės garantuoja pakartotinio padėties nustatymo našumą ≤±0,008 mm po kiekvieno prijungimo. Specialiai optimizuota laikančioji įvorė sulėtina susidėvėjimą, kurį sukelia kintantys ekscentrinės apkrovos / koncentruotos apkrovos ciklai.
5. Integruotas įtaisytas pneumatinio kanalo mazgas Įmontuoti sandarūs dujų grandinės kanalai pagrindinio ir pavaldinio pusėse. Automatiškai užbaigia pneumatinį prijungimą prijungimo metu, tiekiant suslėgtą orą pneumatiniams griebtuvams arba vakuuminiams padėklams be papildomo išorinio vamzdelio išdėstymo.
6. Užrakinimo būsenos aptikimo jutiklis ir signalo išvesties blokas Įmontuotas jutiklis aptinka tikrąją mechaninio užrakto įsijungimo būseną ir išveda jungiklio signalą į roboto-PLC sistemą. Roboto judėjimo logika gali būti sukonfigūruota taip, kad leistų judėti tik gavus „visiškai užrakinto“ patvirtinimo signalą.
Pagrindiniai techniniai pranašumai
1. Mišriam apkrovimui optimizuota struktūra dėklo ir griebtuvo keitimo scenarijuose
Dauguma rinkoje siūlomų greitai keičiamų diskų yra skirti vienos kategorijos galutiniams veiksniams. Ši jungtis sustiprina laikantįjį žiedą ir nustatymo kaiščio įvorės konstrukciją, kad būtų galima dažnai kaitalioti didelio ploto padėklus ir kompaktiškus griebtuvus. Jis sumažina pradinio paviršiaus dilimą kintamos ekscentrinės ir koncentruotos apkrovos sąlygomis. Patikrinta pagal lauko projektus: daugiau nei 1 milijonas stabilių prijungimo ciklų esant vardinei apkrovai 24 valandų ciklinė gamyba.
2. ≤±0,008 mm pakartotinio padėties nustatymo tikslumas, kad surinkimas būtų nuoseklus
Priima didelio tikslumo lydinio guolių įvores ir šlifuotus nustatymo kaiščius. Pakeitus dėklą ir griebtuvą, roboto programos koordinatės nereikalauja didelio masto pakartotinio kalibravimo, o tai labai sumažina inžinieriaus derinimo vietoje darbo krūvį. Labai svarbus didelio tikslumo scenarijus, pvz., naujos energijos baterijų elementų sudėjimas ir 3C komponentų surinkimas.
3. Dvigubos saugos konstrukcija: mechaninis savaiminis užraktas + elektrinis užrakto būsenos grįžtamasis ryšys
Pasyvus mechaninis blokavimas išlaiko užrakinimo būseną atsitiktinai nutrūkus oro tiekimui, kad būtų išvengta staigaus įrankio atsiskyrimo. Robotas-valdiklis gali atlikti judesius tik gavęs „visiškai užblokuotą“ elektrinį grįžtamojo ryšio signalą. Šis CE sertifikuotas dvigubos saugos mechanizmas pašalina didelius pavojus nepilotuojamų dirbtuvių saugai.
4. Modulinė besidėvinčių dalių architektūra, skirta pigiai priežiūrai
Pagrindiniai eksploataciniai komponentai, įskaitant fiksavimo kaiščio įvores ir sandarinimo žiedus, yra padalinto modulinio dizaino. Vartotojai gali pakeisti tik vietines besidėvinčias dalis, nenuimdami pagrindinio pagrindinio pagrindo nuo roboto flanšo. Sutrumpina įrangos prastovos laiką ir sumažina ilgalaikės priežiūros išlaidas. Atsarginių dalių rinkiniai gali būti tiekiami kartu su pagrindinio įrenginio kaina.
5. Plataus diapazono vardinės apkrovos matrica ir kelių robotų prekės ženklų suderinamumas
Prekės atsargų vardinė apkrova apima 3–120 kg. Montavimo flanšo matmenys atitinka pagrindinius robotų pramonės standartus, suderinami su ABB, FANUC, KUKA, YASKAWA ir vietiniais Kinijos robotų prekių ženklais. Palaiko jungtį su vakuuminiais padėklais, mechaniniais griebtuvais, pneumatiniais žandikauliais ir kitais galiniais efektais. Specialiems reikalavimams galimas pagal užsakymą pagamintas flanšas, apkrovos ar sandarinimo konstrukcijos modifikavimas.
6. Visa vidaus gamyba ir visa inžinerinio palaikymo paslauga
Pagrindiniai procesai, įskaitant žaliavų atranką, terminį apdorojimą, precizinį apdirbimą ir galutinio produkto ciklinį testavimą, atliekami JWGRIP gamykloje, be pagrindinio proceso išorės paslaugų. Inžinierių komanda galutiniams vartotojams pateikia 2D/3D brėžinius, montavimo vadovus ir parametrų nustatymo pasiūlymus.
Kelių pramonės šakų taikymo scenarijai
1. Naujos energijos baterijų ir energijos kaupimo modulių surinkimo linijos
Ličio jonų akumuliatoriaus modulių dirbtuvėse vienas robotas turi pakaitomis naudoti vakuuminį siurbimo padėklą moduliui transportuoti ir mechaninį griebtuvą, kad būtų galima priveržti armatūrą. JWGRIP jungtis realizuoja nepilotuojamą automatinį įrankių keitimą. Įrankio keitimo trukmė sutrumpėja nuo rankinio 15 minučių iki automatinio 3 sekundžių, o tai labai sumažina gamybos linijos prastovos laiką dėl įrankio keitimo. Šį sprendimą priėmė keli Pietų Kinijos energijos kaupimo įrangos gamintojai.
2. 3C-Electronic-Product Assembly gamybos linijos
Mobiliųjų telefonų komponentų ir nešiojamojo kompiuterio-korpusų surinkimo stotelėse lengvos apkrovos (3-10 kg) mova bendradarbiauja su mažo dydžio medžiagų padėklais ir miniatiūriniais pneumatiniais griebtuvais. Dėl didelio tikslumo prijungimo išvengiama surinkimo nukrypimų, atsirandančių keičiant įrankį, ir palaikomas greitas nenutrūkstamas tikslių elektroninių komponentų surinkimas.
3. Automobilių komponentų automatinio surinkimo dirbtuvės
Automatinių dalių gamybai reikia, kad robotai tvarkytų ir birių medžiagų padėklus, ir fiksuojančius griebtuvus. Vidutinės ir didelės apkrovos (25–120 kg) mova atlieka dažnus įrankių keitimo darbus.
4. Intelligent-Logistics automatizuoto rūšiavimo stotys
Automatizuotų medžiagų rūšiavimo dirbtuvėse robotas pakaitomis naudoja visos dėžės transportavimo padėklą ir vientisą rinkimo griebtuvą. Vienas robotas realizuoja daugiafunkcinį veikimą, sumažindamas bendras investicijas į automatizuoto rūšiavimo sistemas.
Gamybos darbo eiga ir kokybės kontrolės sistema
JWGRIP diegia ISO 9001:2015 kokybės valdymo sistemą visoje gamybos grandinėje. Vidinė įranga apima CNC apdirbimo centrus, aukštos temperatūros terminio apdorojimo krosnis, precizinio šlifavimo stakles, metalografinius tikrinimo prietaisus, išsamius ciklinės apkrovos bandymo stendus ir druskos purškimo bandymo įrenginius. Visas pagrindinių komponentų apdirbimas baigiamas viduje, o ne gatavų dalių įsigijimas iš išorės.
Visa gamybos eiga:
1. Žaliavos įvežimo patikrinimas: legiruotojo plieno strypų medžiagai atliekama cheminės sudėties analizė ir kietumo bandymai; reikalavimų neatitinkančios žaliavos atmetamos prieš pradedant gaminti.
2. CNC grubus apdirbimas ir galutinis apdirbimas: pagrindinio korpuso, nustatymo kaiščio korpuso ir užrakto danties komponentų formavimas naudojant didelio tikslumo CNC įrangą.
3. Vakuuminis terminis apdorojimas ir paviršiaus grūdinimas: pagrindiniai laikantys komponentai yra grūdinami ir grūdinami, kad būtų padidintas kietumas ir atsparumas dilimui.
4. Precizinio šlifavimo procesai: Kritiniai atskaitos taškai ir kaiščių skylės yra smulkiai šlifuojami, kad atitiktų griežtus matmenų tolerancijos ir paviršiaus šiurkštumo reikalavimus.
5. Komponentų surinkimas ir pneumatinės grandinės paleidimas: Surinkite užrakto dantis, sandarinimo elementus ir jutiklių blokus; atlikti vidaus dujų grandinės sandarumo bandymą.
6. Visų funkcijų ciklinės apkrovos bandymas: kiekviena užbaigta mova atlieka tūkstančius kartų užrakinimo-atrakinimo ciklinį modeliavimą esant vardinei apkrovai; patikrinti pakartotinio padėties nustatymo tikslumą, sandarumą ir signalo grįžtamojo ryšio patikimumą; nekvalifikuoti vienetai grąžinami perdirbti.
7. Galutinė patikra ir žymėjimas lazeriu: matmenų patikrinimas, išvaizdos patikrinimas, sertifikavimo žymėjimas; kvalifikuoti produktai patenka į gatavų prekių sandėlį sandėliuoti.
Priežiūros vadovas
1. Kasdienė vizualinė apžiūra: Prieš kiekvieną gamybos pamainą vizualiai patikrinkite atskaitos paviršių, užrakto danties darbo zoną ir sandarinimo žiedus, ar nėra drožlių, nešvarumų ar mechaninių smūgių pažeidimų. Išvalykite pašalinius teršalus sausu suslėgtu oru.
2. Ciklų skaičiumi pagrįstas priežiūros paleidiklis: 24 valandų nepertraukiamos gamybos metu kas 300 000 prijungimo ciklų patikrinkite kaiščio įvores ir sandarinimo žiedus. Nuvalykite atskaitos paviršius ir patepkite nusidėvėjimą stabdančiu tepalu. Pakeiskite eksploatacines dalis, jei atsiranda įbrėžimų ar akivaizdaus susidėvėjimo. Sutrumpinkite techninės priežiūros intervalą, kai dirbtuvėse daug dulkių.
3. Nenaudokite priminimų: uždrausti naudoti per didelę apkrovą. Uždrausti žiaurų susidūrimą tarp pagrindinės bazės ir vergo adapterio. Neardykite vidinio mechaninio užrakto ir danties mazgo be profesionalių techninių nurodymų.
4. Ilgalaikė apsauga nuo tuščiosios eigos: Išvalykite visą movos bloką, sutepkite nuo rūdžių apsaugančiu tepalu ant pamatinių paviršių ir fiksuojamųjų dantų paviršių; laikyti sausoje dulkėms atsparioje spintelėje.
Popardavimas
1. Nuotolinės internetinės techninės gairės, apimančios montavimą, paleidimą ir trikčių šalinimą vietoje.
2. Visi eksploatavimo ir priežiūros dokumentai, pateikiami kiekvienam pirkimo užsakymui.
3. Inžinerinio lygio techninės konsultacijos dėl originalių gamintojų individualių projektų: flanšo matmenų keitimas, sandarinimo konstrukcijos atnaujinimas, specialios apkrovos pritaikymas ir kt.
4. Suderintinos mokamos techninės paslaugos vietoje, teikiamos didelės apimties projektu pagrįstiems užsakymams.
5. Nepriklausomas atsarginių dalių tiekimas, skirtas nustatyti kaiščio įvores, sandarinimo žiedus ir kitus dėvimus komponentus, padedančius kliento meistrams juos vietoje pakeisti.
6. Garantijos aprašymas: 2 metų garantija nenaudojamiems pagrindiniams konstrukciniams komponentams, tinkamai sumontuotiems ir esant vardinės apkrovos darbo sąlygoms. Eksploatacinėms susidėvinčioms dalims (sandarinimo žiedams, fiksavimo kaiščio įvorėms) nemokama garantija netaikoma. Garantija netaikoma žalai, atsiradusioms dėl netinkamo montavimo, perkrovos, žmogaus sukelto susidūrimo ar cheminės korozijos, viršijančios specifikacijas.
Pirkimų ir projektų vertinimo nuoroda
Pagrindinė JWGRIP roboto greito keitimo griebtuvo padėklo jungties vertė: pagal paskirtį optimizuota mišrių padėklų ir griebtuvų kintamoji laikančioji konstrukcija, ≤ ± 0,008 mm kartotinio padėties nustatymo tikslumas, mechaninis blokavimas + elektrinis signalas, dvigubas saugos mechanizmas, dėvėjimosi matricos dalis ir keičiama modulinė dalis. individualaus inžinerijos galimybė. Jis išsprendžia pagrindines automatikos stoties kliūtis: ilgas rankinio įrankio keitimo prastovos laikas, žmogaus sukeltas padėties nukrypimas, rankinio įsikišimo pavojai saugai, pagreitintas atskaitos taško susidėvėjimas esant kintamajai ekscentrinei ir koncentruotai apkrovai, nepilnas užrakinimas ir saugos apsauga.
Priminimai apie projekto vertinimą:
1. Patvirtinkite tikrąjį roboto flanšo matmenį ir reikiamą vardinę apkrovą (atsižvelgkite į dinaminę smūginę apkrovą, o ne tik į statinį galinio vykdymo priemonės svorį). Rezervuokite tinkamą saugos ribą.
2. Išsiaiškinkite įrankio keitimo objektus: nurodykite griebtuvų ir padėklų, kuriuose turi būti įrankio pagalbiniai adapteriai, skaičių.
3. Patikrinti dirbtuvių suspausto oro šaltinio kokybę ir slėgio stabilumą; rekomenduoti oro filtro slėgio reguliatoriaus derinį, jei slėgis smarkiai svyruoja.
4. Patvirtinkite roboto-PLC IO išteklių būseną, kad būtų priimtas užrakto būsenos signalas. JWGRIP teikia nemokamą elektros sąsajos dokumentaciją.
5. Standartinės versijos pristatomos greitai; pritaikyti OEM pagal užsakymą inžinerines paslaugas, atitinkančias specialaus flanšo, specialaus sandarinimo ar specialios apkrovos reikalavimus.
DUK
1 klausimas: ar ši jungtis gali visiškai automatiškai pakeisti įrankius be rankų darbo?
Taip. Roboto greito pakeitimo griebtuvo padėklo jungtis gauna pneumatinį valdymo signalą iš roboto sistemos ir automatiškai užbaigia užrakinimą / atrakinimą. Įrankių keitimo logika gali būti integruota į roboto programą. Atkreipkite dėmesį, kad turite sukonfigūruoti atitinkamą įrankių laikymo lentyną, kad galėtumėte laikyti neveikiančius griebtuvus ir padėklus.
2 klausimas: ar kiekvieną kartą pakeitus dėklą ir griebtuvą reikia iš naujo kalibruoti koordinates?
Šia mova pasiekiamas ≤±0,008 mm kartotinio padėties nustatymo tikslumas esant tinkamoms montavimo sąlygoms. Didelio masto koordinačių perkalibravimas nereikalingas; Pirmą kartą paleidžiant, galima atlikti nedidelius koregavimus.
3 klausimas: ar jis gali prisitaikyti prie nestandartinių pasirinktinių roboto flanšo matmenų?
Atsargų standartinė versija atitinka pagrindines roboto flanšo specifikacijas. Dėl nestandartinių flanšo reikalavimų pateikite brėžinį prieš pateikdami užsakymą; Galima realizuoti pagal užsakymą OEM montavimo sąsajos matmenų apdirbimą.
4 klausimas: kas atsitiks, jei robotui judant nutrūksta suspausto oro tiekimas?
Įtaisyta mechaninė savaime užsiblokuojanti konstrukcija išlaiko užrakto dantis užfiksuotus net ir be oro slėgio, taip išvengiant nelaimingų atsitikimų nukritus įrankiui. Atrakinimo veiksmas gali įvykti tik tada, kai yra atrakinimo signalas IR galiojantis oro slėgis.
5 klausimas: kokie yra pagrindiniai ilgalaikės nepertraukiamos ciklinės gamybos priežiūros elementai?
Pagrindinis darbas: nuvalykite atskaitos paviršių ir užrakto danties sritį; apžiūrėti sandarinimo žiedus ir kaiščių įvores pagal ciklinį skaičiavimą; papildyti nusidėvėjimą saugantį tepalą; Pakeiskite eksploatacines dalis, kai tik pastebimas susidėvėjimas. Sutrumpinkite daug dulkių turinčių dirbtuvių priežiūros ciklą.
Siųsti užklausą
Kontaktinė informacija
-
Adresas
44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong provincija, Kinija
-
Tel
-
El. paštas
Sveiki atvykę siųsti užklausą JWGRIP. Mūsų profesionali techninė ir pardavimo komanda pateiks nemokamą armatūros pasirinkimą, pritaikytą sprendimo dizainą ir tikslią citatą.
Naujienų rekomendacijos