Lietuvos
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Patikimas UPC nulinio taško padėties nustatymo serijos gamintojas, skirtas didelio tikslumo darbui laikyti
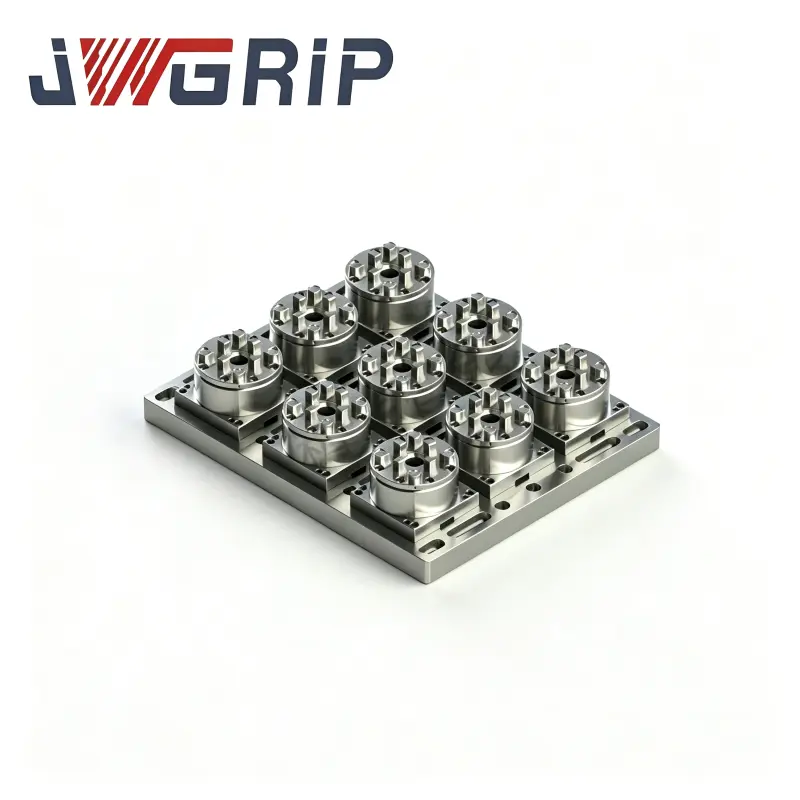
Kaip pramoninis OĮG ir ODM tiekėjas UPC nulinio taško padėties nustatymo serijai,JWGRIPatlieka konstrukcijų iteraciją, mechaninį patvirtinimą ir masinę robotams pritaikytų padėklų, magnetinių lokacijos pagrindų ir mechaninių jungiamųjų svirties gamybą. Šis su robotu suderinamas vietos nustatymo aparatūros rinkinys yra specialiai sukurtas gamintojams, kurie ketina išplėsti robotų medžiagų tvarkymo pajėgumus nepertvarkydami esamos CNC staklių bazės. Kartu su šiuo aparatūros paketu galima pasiekti suderinamų įrankių rezultatų, kai jie suporuojamiNulinio taško padėklų serijair Zero Point Clamping Chuck serija, formuojanti hibridines rankinio ir automatinio vietos nustatymo darbo eigas visoje parduotuvės aukšte. Visi pagrindiniai sujungimo matmenys griežtai atitinka vieningus sąsajos standartus, kad būtų užtikrintas sklandus kryžminių serijų sąveikumas.
Taikymo kliūtis
Daugelis įprastų nulinio taško aparatūros rinkinių yra sukurti tik rankinio pakrovimo ir iškrovimo operacijoms. Kai gamyklos prideda robotų rankas nepilotuojamai gamybai, jos greitai susiduria su praktinėmis kliūtimis. Standartiniams padėklams trūksta specialių mechaninio sugriebimo funkcijų, įprasti griebtuvai negali stabiliai priimti roboto pristatytų padėklų, o operatoriai susiduria su papildomais modifikavimo darbais, kad sena aparatūra būtų pritaikyta robotų stotims.
Ką daryti, jei toje pačioje mašinų stotyje norite lanksčiai perjungti rankinį valdymą ir robotų valdymą? Daugelis ankstyvųjų automatizavimo sprendimų verčia dirbtuves visam laikui pasirinkti vieną režimą. Arba veikiate visiškai automatiškai ir prarandate greitą rankinį įsikišimą, arba laikotės rankinio pakrovimo ir atsisakote šviesos išjungimo potencialo.
Kaip išvengti brangaus viso aparatūros pakeitimo, kai robotai montuojami į esamas mašinas? Visiškas visų padėklų ir griebtuvų pakeitimas sukelia didelių kapitalinių atliekų. Daugelis gamybos vadovų ieško modulinės papildomos įrangos, kuri galėtų egzistuoti kartu su jų dabartine nulinio taško infrastruktūra. Būtent čia ši serija suteikia apčiuopiamos praktinės vertės
Moduliniai įrankių komponentai
UPC nulinio taško padėklas su galingu griebtuvu: šiame integruotame padėklų bloke yra įmontuoti galingi tvirtinimo komponentai. Sukurtas tiesioginiam roboto sugriebimui ir įdėjimui, pašalina papildomus tarpinius adapterius. Jį galima tiesiogiai perduoti mechaninėmis rankomis ir užfiksuoti be žmogaus prisilietimo, todėl jis puikiai tinka nuolatiniam partijos dalių apdorojimui be priežiūros.
UPC magnetinis nulinio taško padėklas: jame naudojama magnetinė padėties nustatymo logika, kuri skiriasi nuo gryno mechaninio užrakinimo schemų. Magnetinis išankstinis padėties nustatymas palaiko padėklą vietoje, kol įsigalios formalus mechaninis fiksavimas. Ši išankstinės padėties funkcija veiksmingai apsaugo nuo padėklų slydimo ar pasislinkimo roboto judėjimo dideliu greičiu ir greito perkėlimo metu. Jis puikiai tinka plonasieniams ruošiniams ir lengviems tvirtinimo elementams.
UPC vyrių sujungimo svirtis, skirta roboto greito keitimo įrankio keitikliui: ši jungties svirtis, kuri yra mechaninis vykdymo galas, sumontuotas ant roboto flanšų, atlieka tikslinių padėklų sugriebimo, kėlimo ir transportavimo veiksmus. Jo konstrukciniai matmenys yra tiksliai suderinti su išoriniu UPC serijos padėklų profiliu, kad būtų išvengta netinkamo sugriebimo ir kritimo rizikos greitų robotų ciklų metu.
UPC Centering Segments for Zero Point Chucking System: These centering segments act as interchangeable positioning auxiliary components. Jie tiksliai sureguliuoja nulinio taško toleranciją, kai padėklai ir mašinos šoniniai griebtuvai sąveikauja, kompensuodami nedidelius surinkimo nukrypimus, atsirandančius ilgalaikio dirbtuvių veikimo metu. They extend the usable service life of the whole locating set.
Hibridinio pakrovimo režimo perjungimo paruošimas ir taisyklės
Kokius parengiamuosius darbus reikia atlikti mišraus režimo perjungimui?
Laikykitės vieningų atskaitos taško standartų ir robotų aptarnaujamiems UPC padėklams, ir rankiniu būdu valdomiems padėklams, gaunamiems iš „Zero Point Pallet Series“. Identiškos smeigių specifikacijos garantuoja fizinį to paties mašinos šoninio griebtuvo pakeičiamumą.
Į kokias veikimo taisykles reikia atkreipti dėmesį perjungiant režimą?
Pereinant nuo robotizuotos gamybos prie rankinio reguliavimo, operatoriams nereikia ardyti ar modifikuoti mašinos šoninio griebtuvo. Jie tik pakeičia UPC serijos robotus orientuotus padėklus įprastais rankiniu būdu kraunamais padėklais. Nereikia atlikti pakartotinio zondavimo ar atskaitos taško nustatymo iš naujo.
Kokios paslėptos rizikos turėtumėte saugotis mišraus režimo darbo eigose?
Atkreipkite dėmesį į roboto sugriebimo svorio ribas. Bendras ruošinių ir tvirtinimo elementų svoris negali viršyti UPC vyrių jungties svirties, skirtos roboto greito keitimo įrankių keitikliui, vardinės apkrovos. Per didelė apkrova sukels padėties nukrypimą ir mechaninę deformaciją.
Veiklos vertinimas
Robotų pakartotinio perdavimo tikslumas: tai ne tik statinis padėties nustatymo tikslumas po užrakinimo. Taip pat turite ištirti padėties nukrypimą, susidarantį per visą roboto griebimo, kėlimo, judėjimo ir pastatymo procesą. Nedidelis nuokrypis perdavimo metu po kelių apdorojimo ciklų išaugs į akivaizdžias matmenų klaidas.
Magnetinių konstrukcijų prisitaikymas prie aplinkos: dirbtuvėse, užpildytose geležies pagrindu pagamintomis pjovimo drožlėmis, magnetinio tipo padėklų modeliams reikia veiksmingų drožles atstumiančių konstrukcijų, kad būtų išvengta geležies likučių prilipimo prie magnetinių paviršių ir sunaikinimo vietos nustatymo lygumo.
Mechaninės konstrukcijos atsparumas smūgiams: roboto rankos padėjimo veiksmai sukelia tam tikrą kontaktinį poveikį. Aparatūros konstrukcijos stiprumas turi sugerti dažnai pasikartojančius smūgius be nuolatinės orientacinių paviršių deformacijos.
Medžiagos ir meistriškumo ypatybės
Pagrindiniai konstrukciniai korpusai naudoja didelio stiprumo grūdintą legiruotą plieną. Pagrindiniai kontaktiniai paviršiai atliekami kelių etapų tikslumo šlifavimo procese. Magnetinio tipo padėklų rinkiniai praeina pakartotinį magnetinės jėgos slopinimo senėjimo bandymą, kad būtų užtikrinta, jog magnetinė išankstinės padėties talpa išlieka stabili po tūkstančių darbo ciklų.
Visi UPC nulinio taško padėties nustatymo serijos komponentai palaiko sąsajos suderinamumą su nulinio taško griebtuvų serija. Gamyklos neprivalo išmesti esamų mašinos šoninių griebtuvų, kai pristatomi robotams tinkami padėklai. Esami techninės įrangos ištekliai gali ir toliau veikti naudojant naują automatizuotą gamybos išdėstymą.
Nestandartinė modifikavimo atrama apima sugriebimo griovelio matmenis, magnetinės jėgos intensyvumo reguliavimą ir jungties svirties tvirtinimo flanšo dydžius, prisitaikant prie įvairių pagrindinių robotų prekės ženklo flanšo standartų rinkoje.
Kasdienė priežiūra
Į robotą orientuota vietos nustatymo aparatinė įranga neužtikrins viso našumo tik paprasčiausiai įdiegus. Kasdienis valdymas turi derinti roboto judėjimo parametrų derinimą, reguliarų magnetinių paviršių lustų valymą ir periodinį jungties ir svirties jungties tarpo tikrinimą. Netgi aukštos kokybės modulinė aparatinė įranga sukels paslėptą riziką, jei bus praleisti įprastiniai priežiūros veiksmai. Daugelis automatizavimo projektų netinkamo veikimo atvejų atsiranda dėl apleistos kasdienės patikros, o ne dėl pačios aparatinės įrangos defektų.





- View as
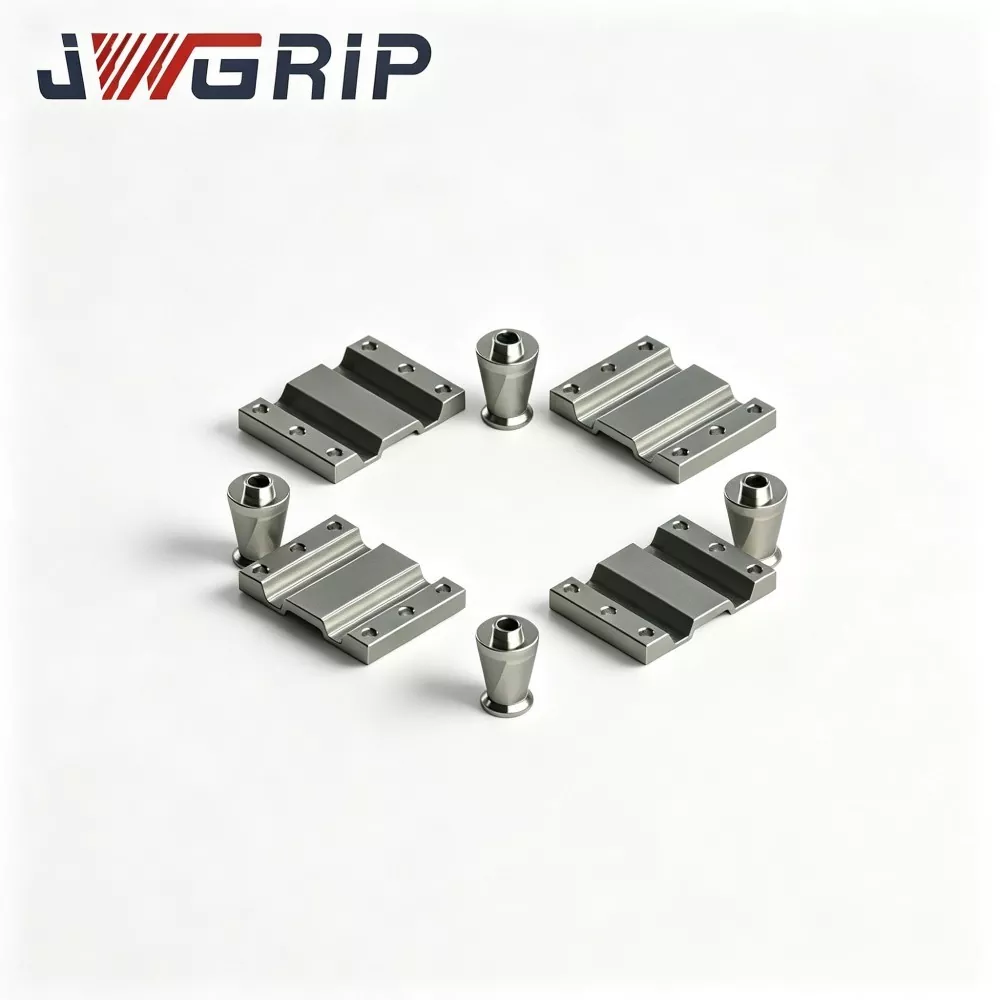
UPC centravimo segmentai, skirti nulinio taško tvirtinimo sistemai
JWGRIP yra profesionalus individualizuotų UPC centravimo segmentų, skirtų nulinio taško tvirtinimo sistemai, gamintojas ir tiekėjas Kinijoje, kurio standartinės specifikacijos yra visiškai sandėlyje. Kaip būtini atraminiai priedai, profesionaliai sukurti UPC nulinio taško griebtuvų sistemoms, šie centravimo segmentai naudojami kaip nulinio taško fiksavimo įtaisų šerdies suderinimo ir priežiūros komponentai. Naudojant didelio kietumo legiruotojo plieno medžiagas ir standartizuotą tikslaus apdirbimo technologiją, jie gali būti tiesiogiai pritaikyti visiems UPC standartiniams nulinio taško griebtuvams be papildomų pagalbinių priedų, palaiko standartizuotą surinkimą ir pritaikytą modifikavimą, kad atitiktų įvairius armatūros derinimo ir įrangos atnaujinimo poreikius.
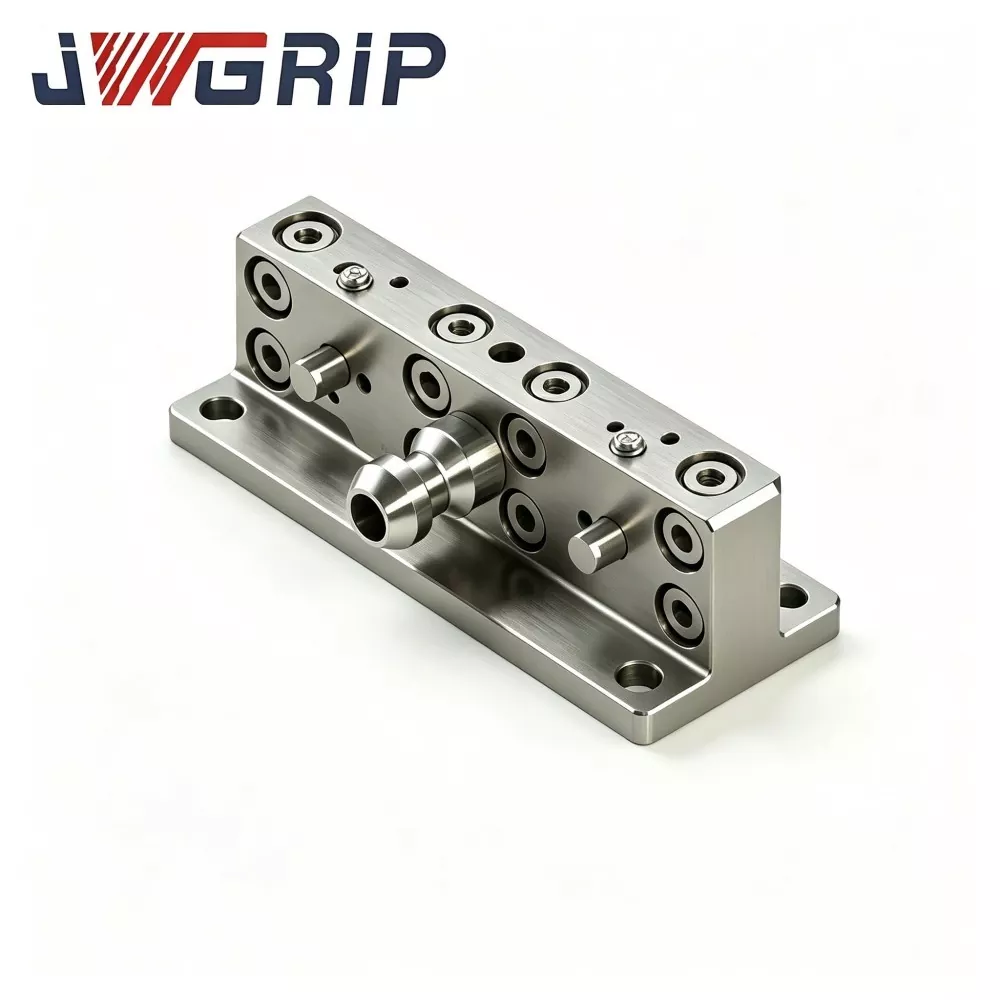
UPC vyrių sujungimo svirtis, skirta roboto greito keitimo įrankių keitikliui
JWGRIP yra profesionalus UPC vyrių sujungimo svirties, skirtos roboto greito keitimo įrankių keitiklio, OĮG eksportuotojas Kinijoje. Tai yra pagrindinis konstrukcinis jungiamasis komponentas, specialiai sukurtas automatiniam roboto armatūros keitimui ir nepilotuojamoms lanksčioms CNC gamybos ląstelėms. Veikdama kaip pagrindinė jėgos perdavimo terpė tarp roboto galo efektoriaus ir UPC nulinio taško padėklų rinkinių, ši optimizuota vyrių jungties svirtis užtikrina mechaninį nulinio taško padėklų užrakinimą ir atrakinimą vien roboto ašies judesiu, todėl nebereikia papildomų pneumatinių ir hidraulinių pagalbinių pavaros įtaisų.
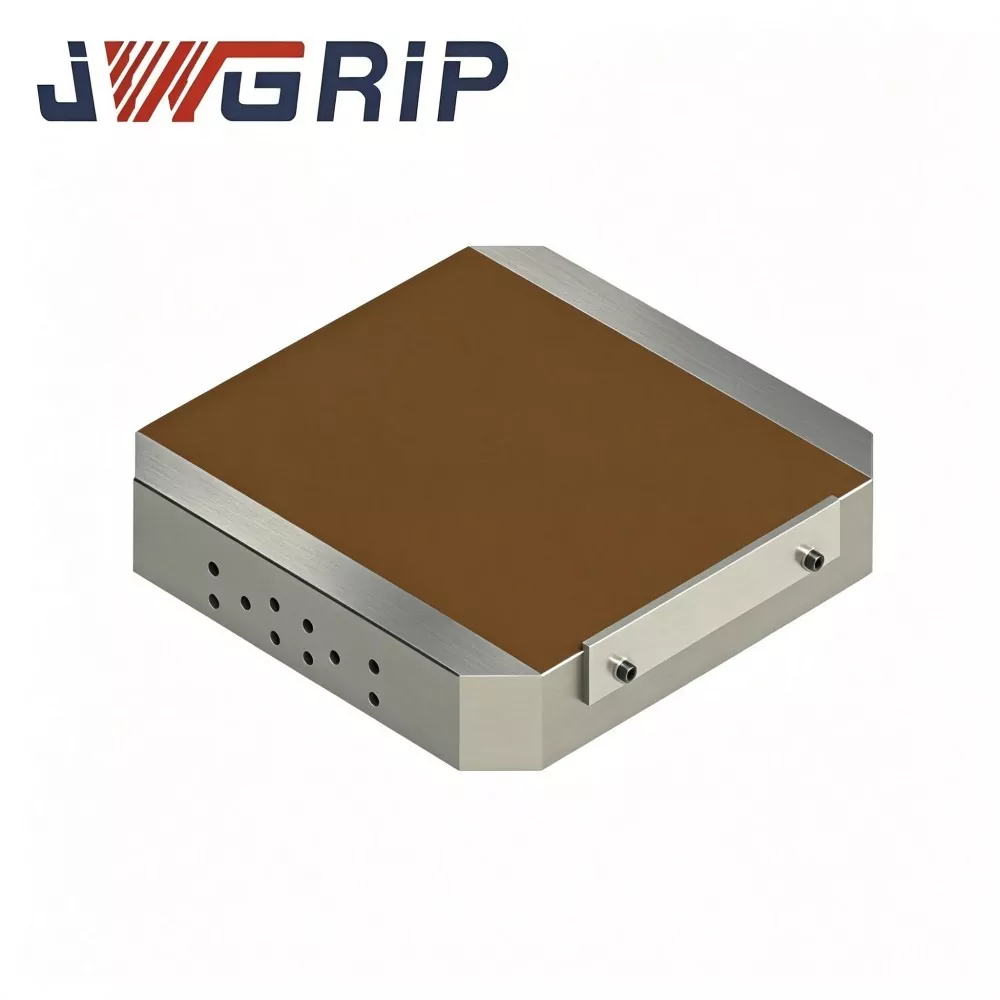
UPC magnetinis nulinio taško padėklas
JWGRIP yra profesionalus eksportuotojas ir tiesioginis didmenininkas iš gamyklos Kinijoje, tiekiantis UPC magnetinį nulinio taško padėklą ir tiekiantis pasirinktinius didelio efektyvumo suspaudimo sprendimus CNC frezavimo, šlifavimo ir EDM dirbtuvėms. Šis integruotas padėklų blokas sujungia standartinę UPC nulinio taško greito keitimo padėties nustatymo konstrukciją su didelio našumo nuolatinio magneto griebtuvu, pažeidžiant fizines tradicinių mechaninių suspaudimo žandikaulių ribas.
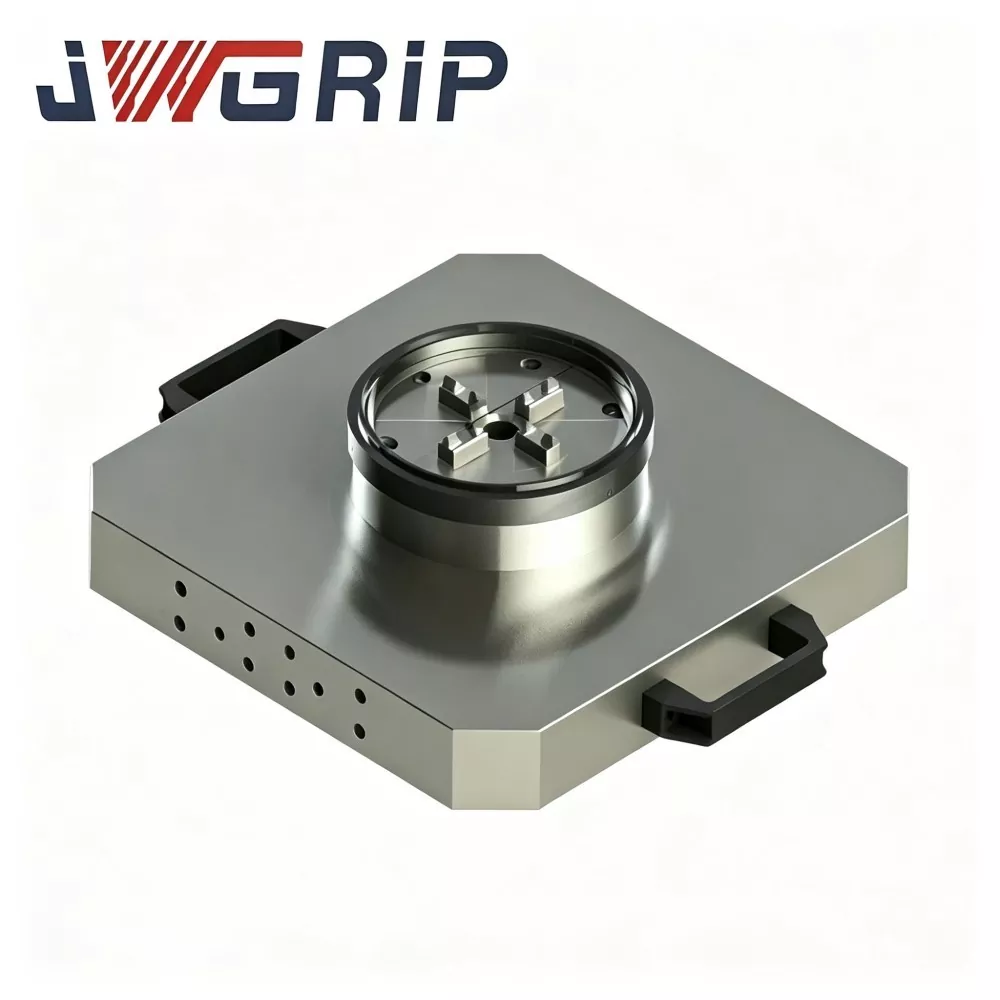
UPC nulinio taško padėklas su galingu griebtuvu
JWGRIP yra profesionalių UPC nulinių taškų padėklų su „Power Chuck“ gamintojas ir tiekėjas Kinijoje. Tai didelio tikslumo integruotas tvirtinimo įtaisas, pritaikytas šiuolaikinėms kompozitinėms tekinimo-frezavimo staklėms ir vertikaliems apdirbimo centrams. Šis gaminys naujoviškai integruoja UPC standarto nulinio taško fiksavimo mechanizmą ir galios griebtuvą į monolitinę padėklo struktūrą, todėl nereikia atskirai įsigyti ir vietoje surinkti nulinio taško pagrindo ir nepriklausomų griebtuvo priedų.
JWGRIP yra profesionalus UPC nulinio taško padėties nustatymo serija gamintojas ir tiekėjas Kinijoje. Nuoširdžiai sveikiname jus didmenine prekyba aukštos kokybės produktais už konkurencingą kainą iš mūsų gamyklos.
Naujienų rekomendacijos