Lietuvos
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Profesionalus robotų greito keitimo griebtuvų serijos gamintojas, skirtas pramoninei automatikai
Kaip į automatizavimą orientuotas „Robot Quick Change Gripper“ serijos modernizavimo tiekėjas,JWGRIPtiekia dėklų sujungimo adapterius, roboto galo sugriebimo modulius ir šarnyrines griebimo svirtis su mechaniniu nuovargio bandymu ir standartizuotą serijinę gamybą CNC dirbtuvėms ir automatikos integratoriams, vykdantiems dalinės linijos automatizavimą, išlaikant esamą rankinio valdymo darbo laikymo infrastruktūrą. Ši roboto pusės perjungimo aparatinė įranga pašalina pagrindines atnaujinimo kliūtis nepakeičiant viso armatūros. Suporuotas su UPC Zero Point Positioning Series irNulinio taško padėklų serija, jis sukuria visas automatizuotas medžiagų tvarkymo darbo eigas, kad būtų galima sklandžiai perkelti ruošinį tarp roboto valdomų ir rankinio nustatymo stočių. Masinėje gamyboje taikomos griežtos mechaninės fiksavimo eigos ir padėties kaiščio tolerancijos valdikliai, siekiant užtikrinti ilgalaikį vietos nustatymo stabilumą mišriomis rankinio automatizavimo gamybos sąlygomis.
Pranešimas apie gedimą
Daugeliui mašinų dirbtuvių jau priklauso brandžios rankinio tvirtinimo sistemos. Kai gamyklos vadovai planuoja įdiegti robotų valdymą, jie dažnai mano, kad vien tik roboto rankos įsigijimas duos šviesos išjungimo rezultatus. Tiesą sakant, robotų kūnai yra tik judesį vykdantys įrenginiai. Be suderintos galutinio efekto perjungimo aparatūros robotai negali patikimai patraukti, pakelti ir nustatyti gamybos vietoje esamų padėklų ir tvirtinimo detalių.
Kokias neigiamas pasekmes gali sukelti blogai suderinta roboto sugriebimo aparatūra?
Roboto judėjimo dideliu greičiu metu gali atsirasti laisvi sukabinimo įtaisai, pakreipta griebimo padėtis arba atsitiktinis padėklo nukritimas. Daugelis automatizavimo projektų patiria trumpą veikimo laiką ne dėl roboto valdiklio gedimų, o dėl nesuderinamos jungties tarp roboto flanšo ir ruošinio laikiklių.
Kaip išsaugoti esamas rankinio nustatymo darbo eigas pridėjus roboto aparatinę įrangą?
Daugelis ankstyvųjų automatizavimo transformacijos schemų verčia dirbtuves pasirinkti visiškai automatinį režimą ir atsisakyti patogaus rankinio įsikišimo. Realioje mažų partijų mišrioje gamyboje operatoriams vis tiek reikia rankiniu būdu įkelti specialios formos ruošinius, apžiūrėti pusgaminius arba atlikti avarinį ruošinio išmontavimą.
Ar roboto galo perjungimo aparatūra taikoma tik visiškai neprižiūrimai masinei gamybai?
Tai dažnas nesusipratimas. Jis taip pat puikiai tinka pusiau automatizuotoms hibridinio režimo dirbtuvėms. Operatoriai gali užbaigti sudėtingus rankinio paruošimo darbus neprisijungę, o robotai perima pasikartojančias padėklų transportavimo užduotis.
Funkciniai skirtumai
Roboto greito keitimo griebtuvo padėklo jungtis: šis tarpinis jungiamasis komponentas sukuria stabilų mechaninį sugriebimo modulių ir tikslinių padėklų suderinamumą. Jis sugeria nedidelius padėties nukrypimus, atsiradusius dėl roboto judėjimo padėties nustatymo klaidų, išvengiant standžių mechaninių konstrukcijų susidūrimo pažeidimų didelio greičio perdavimo ciklų metu.
N160 roboto greito pakeitimo griebtuvo modulis: šis ant flanšo montuojamas modulis naudojamas kaip pagrindinis įrenginys, sumontuotas tiesiai ant roboto išvesties flanšo. Tai suteikia standartizuotą fiksavimo sąsają vėlesnėms griebimo rankoms, leidžiančias greitai pakeisti skirtingus galutinius įrankius, pakartotinai nekeičiant roboto programos parametrų.
N160 vyrių sujungimo svirtis, skirta roboto greito keitimo griebtuvui: kilnojama vykdymo svirtis, kuri fiziškai liečiasi su išoriniais padėklo kontūrais. Jo struktūriniai kontūrai optimizuoti pagal padėklo briaunų geometriją, todėl užtikrinama stabili vyniojimo stiliaus sugriebimo jėga. Jis apsaugo nuo paslydimo greitėjant ir lėtėjant roboto trajektorijos judėjimo metu.
Pagrindiniai vertinimo rodikliai
Kaip patikrinti, ar vardinė apkrova atitinka faktinius gamybos poreikius?
Vartotojai negali tik remtis roboto rankos vardinės apkrovos duomenimis. Jie turi apskaičiuoti bendrą svorį, įskaitant griebtuvo modulį, jungties svirtį, padėklą, tvirtinimą ir neapdorotą ruošinį. Viršijus kompozicinę apkrovą, pagreitės mechaninis susidėvėjimas ir sukels paslėptą nukritimo riziką.
Kodėl kartotinis sugriebimo veiksmo padėties nustatymo tikslumas yra toks pat svarbus kaip ir nulinio griebtuvo tikslumas?
Net jei mašinos šoniniai griebtuvai pasižymi mikronų tikslumu, jei roboto griebtuvas sukuria didelį padėties nuokrypį rinkdamas ir padėdamas padėklus, bendras sistemos tikslumas labai sumažės. Griebtuvo pusės padėties nustatymo klaida bus perduota visai darbo laikymo kilpai.
Į kokius aplinkos veiksnius reikėtų atsižvelgti kuriant roboto tipo aparatinę įrangą?
Robotų galutiniai vykdytojai dirba staklių periferinėse zonose, aptaškytose pjaunant aušinimo skystį, metalo drožles ir alyvos rūką. Aparatūros paviršiaus apdorojimas ir sandarinimo savybės turi būti atsparios korozijai ir drožlių užstrigimui jungties judėjimo padėtyse.
Kaip įgyvendinti vientisą prijungimą naudojant periferinę nulinio taško darbo laikymo įrangą?
Kokių sąlygų reikia norint bendradarbiauti su UPC Zero Point Positioning Series?
Išlaikykite vienodus išorinio kontūro sugriebimo matmenis tiksliniams padėklams. Vyrių jungties svirties geometrija turi atitikti UPC serijos padėklų briaunų struktūrą, kad robotai galėtų atlikti stabilų su robotu suderinamų padėklų surinkimo veiksmą.
Kokią naudą duoda derinimas su „Zero Point Pallet Series“?
Naudodami padėklo sujungimo adapterį, robotai taip pat gali tvarkyti įprastus rankiniu būdu naudojamus padėklus. Parduotuvėms nereikia keisti visų esamų padėklų, kad būtų atlikta pusiau automatinė transformacija, apsauganti ankstesnes investicijas į techninę įrangą.
Kokių paslėptų pavojų reikėtų vengti veikiant hibridiniu režimu?
Neleiskite mišriai naudoti skirtingų išorinių matmenų padėklus vienoje roboto darbo zonoje. Dėl skirtingų kontūrų dydžių sugriebimo padėtis bus neteisinga. Griežtas padėklų klasifikavimo valdymas turėtų būti atliekamas vietoje.
Techninės įrangos medžiagos ir proceso charakteristikos
Pagrindiniai griebtuvų modulių ir jungčių svirčių konstrukciniai korpusai yra pagaminti iš didelio stiprumo legiruotojo plieno. Raktų kontaktiniai ir fiksavimo paviršiai yra gesinami ir tiksliai šlifuojami. Kiekvienas gatavas komponentas prieš išsiuntimą praeina pakartotinį griebimo ciklinio nuovargio bandymą. Struktūrinė deformacija yra griežtai kontroliuojama vardinės visos apkrovos sąlygomis.
Flanšinių jungčių matmenys atitinka pagrindinius pramoninio roboto sąsajos standartus. Pagrindinės montavimo angų padėtys išlaiko pakeičiamumą, sumažindamos antrinio modifikavimo darbus montuojant vietoje.
Individualaus pritaikymo paslaugos apima griebimo eigos reguliavimą, specialias flanšų konvertavimo plokštes ir paviršiaus apdorojimą, apsaugantį nuo nusidėvėjimo, kad atitiktų nestandartinius padėklų kontūrus ir įvairius robotų prekės ženklus.
Taikymas Pastabos
Roboto pusės sukibimo komponentai patiria dažną pagreičio ir lėtėjimo poveikį kiekvieno judėjimo ciklo metu. Skiedrų susikaupimas vyrių jungtyse padidins pasipriešinimą judėjimui ir sugriebimo poslinkį. Periodinis jungčių valymas ir tepimas turi būti įtrauktas į kasdienės įrangos priežiūros kontrolinius sąrašus. Nuolatinis veikimas be įprastinės priežiūros pamažu pablogins sugriebimo stabilumą net ir gerai suprojektuotų automatikos komponentų atveju.





- View as
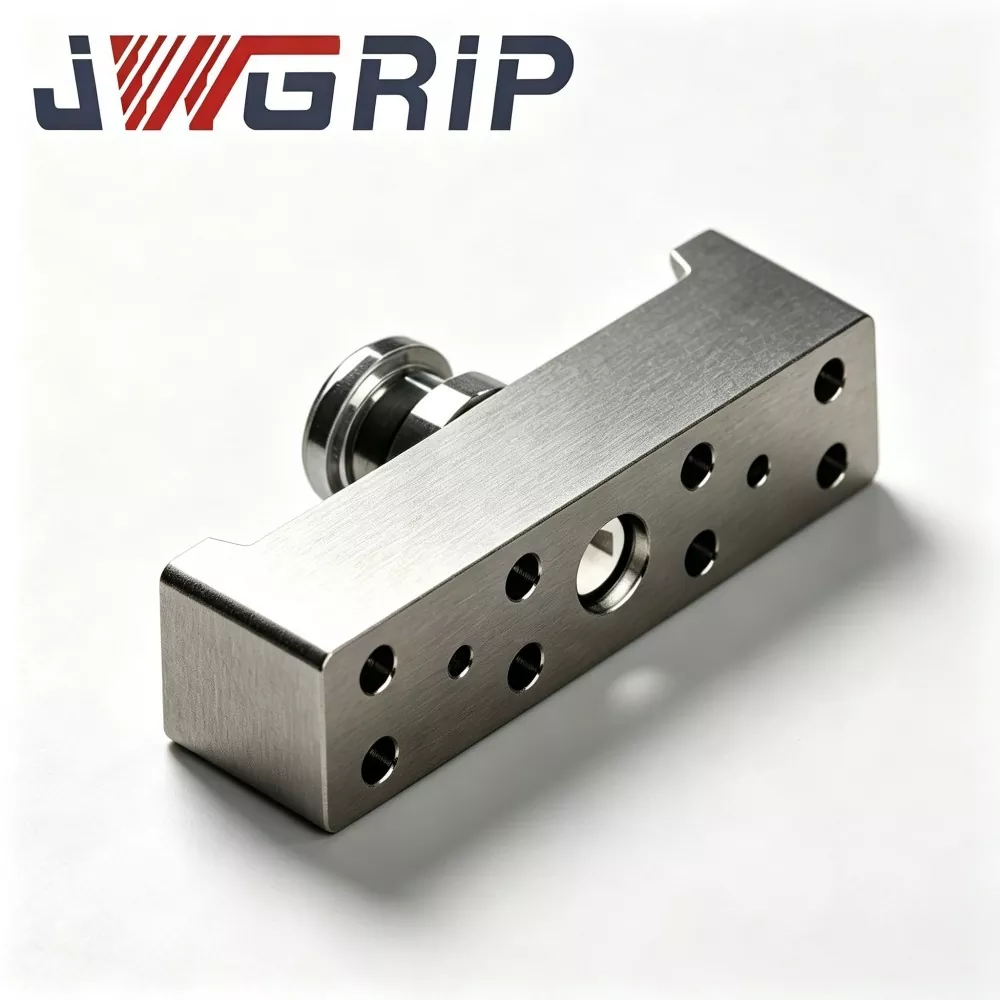
N160 vyrių sujungimo svirtis, skirta greitai pakeisti roboto griebtuvą
JWGRIP yra profesionalus N160 vyrių sujungimo svirties, skirtos roboto greito keitimo griebtuvui, gamintojas ir tiekėjas Kinijoje, teikiantis tiesioginės gamyklos paslaugas su visiškai sandėlyje esančiais standartiniais produktais, kad palaikytų pasaulinio automatizavimo projekto diegimą ir dirbtuvių priežiūrą. Tai didelio našumo pagrindinis jėgos perdavimo vyrių svirties komponentas, specialiai sukurtas N160 serijos robotų greitai keičiamiems griebtuvų moduliams. Jis sujungia optimizuotą jėgos perdavimo struktūrą ir karšto kalto integruotą formavimo technologiją į vieną funkcinį vienetą, kuris yra pagrindinė kinematinė dalis, kuri linijinę stūmoklio varomąją jėgą paverčia griebtuvo žandikaulio siūbuojančiu fiksavimo judesiu.
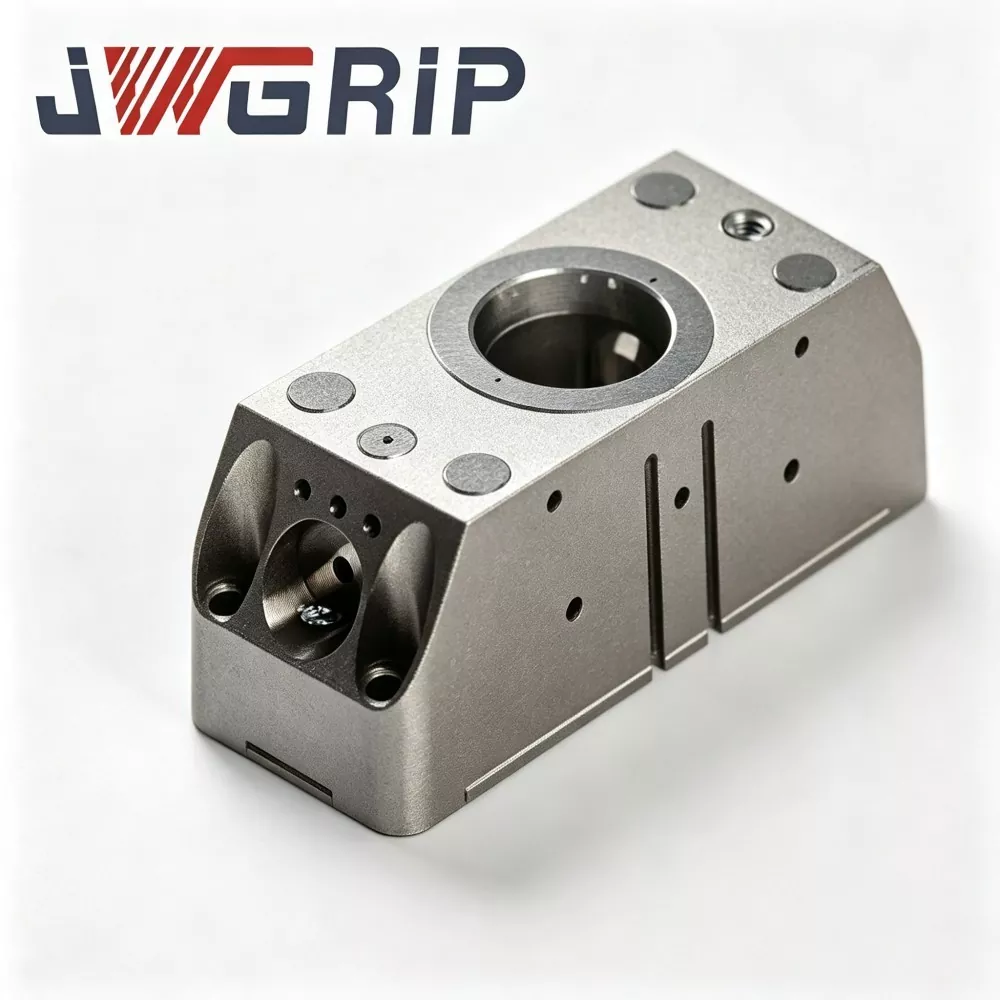
N160 roboto greito keitimo griebtuvo modulis
JWGRIP yra profesionalus „N160 Robot Quick Change Gripper Module“ gamintojas ir tiekėjas Kinijoje, palaikantis masinio užsakymo pirkimą ir teikiantis tikrą gamyklos kainą pasauliniams automatizavimo projektų partneriams. Tai naujai atnaujintas integruotas roboto rankos galo vykdymo įrenginys, specialiai sukurtas šiuolaikinėms lanksčioms nepilotuojamoms gamybos linijoms. Naujoviškai integruojant pneumatinį lygiagretų griebtuvą ir roboto greito keitimo sąsają į vieną modulinį korpusą, nebereikia atskirų greitai keičiamų diskų ir nepriklausomo griebtuvo komplekto, todėl nereikia papildomų daugiasluoksnių jungiamųjų flanšų ar pereinamųjų priedų.
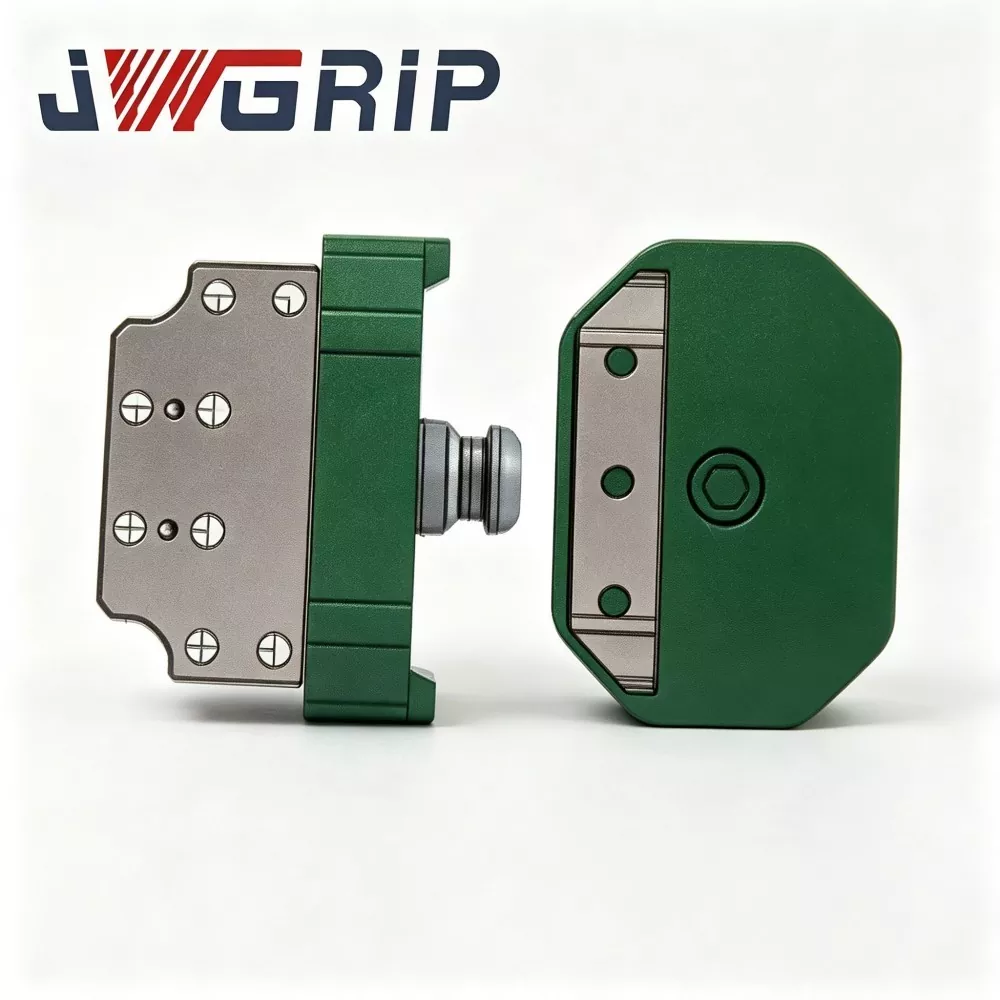
Roboto greito keitimo griebtuvo padėklo jungtis
JWGRIP yra profesionalių robotų greito keitimo griebtuvo padėklo movos gamintojas ir tiekėjas Kinijoje. Tai pažangus integruotas roboto galutinio efekto perjungimo komponentas, specialiai sukurtas lanksčioms nepilotuojamoms automatizuotoms gamybos linijoms. Jis sujungia didelio stiprumo legiruotojo plieno konstrukcinę konfigūraciją ir tikslaus šlifavimo procesą į vieną įrenginį, realizuodamas visiškai automatinį roboto įrankių perjungimą be rankinio įsikišimo keičiant griebtuvus, padėklus ir kitus galinius įrankius.
JWGRIP yra profesionalus Robotų greito keitimo griebtuvų serija gamintojas ir tiekėjas Kinijoje. Nuoširdžiai sveikiname jus didmenine prekyba aukštos kokybės produktais už konkurencingą kainą iš mūsų gamyklos.
Naujienų rekomendacijos