Lietuvos
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






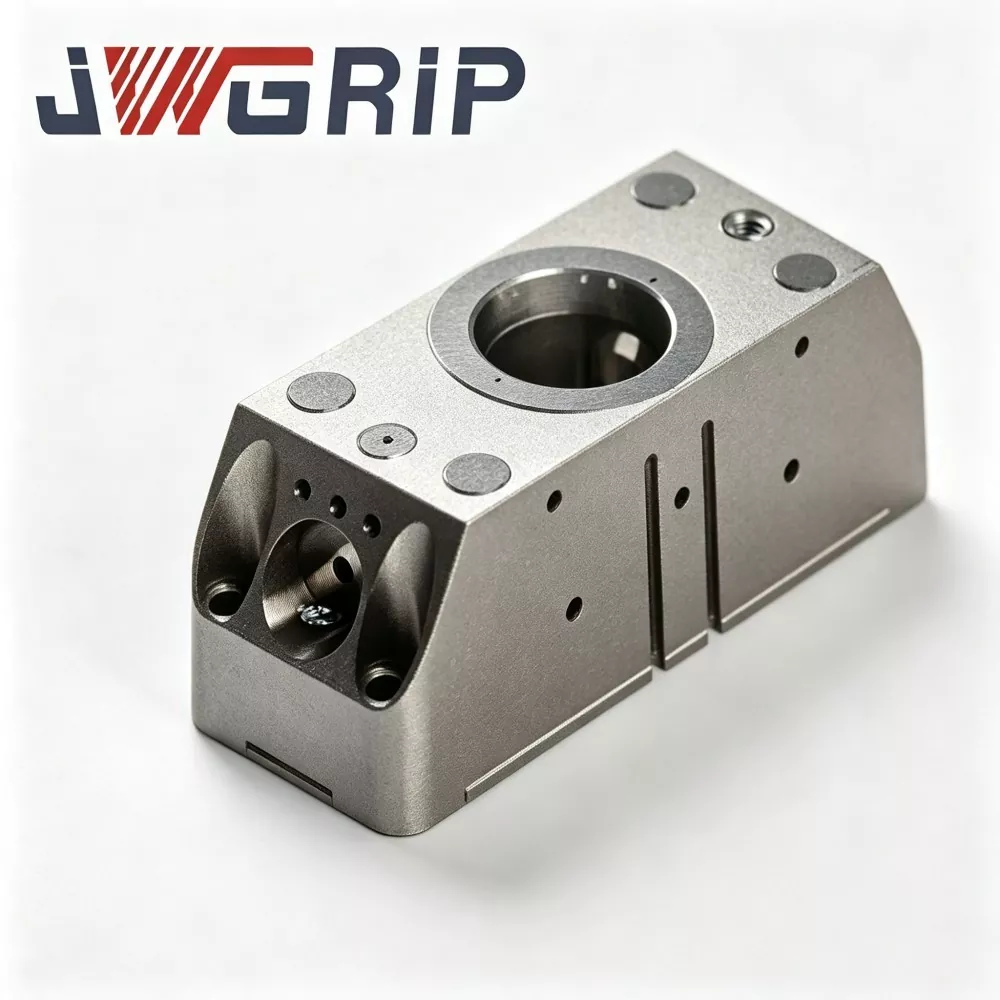
N160 roboto greito keitimo griebtuvo modulis
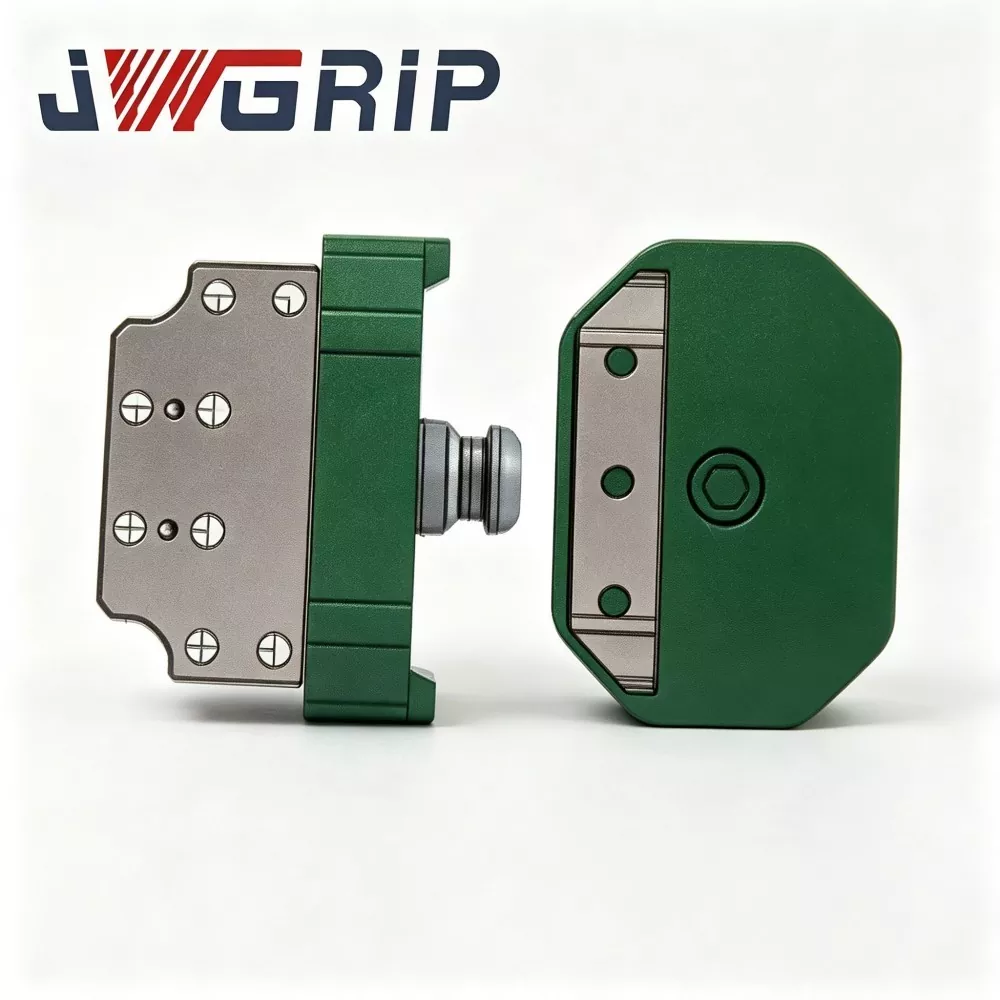
JWGRIP yra profesionalus „N160 Robot Quick Change Gripper Module“ gamintojas ir tiekėjas Kinijoje, palaikantis masinio užsakymo pirkimą ir teikiantis tikrą gamyklos kainą pasauliniams automatizavimo projektų partneriams. Tai naujai atnaujintas integruotas roboto rankos galo vykdymo įrenginys, specialiai sukurtas šiuolaikinėms lanksčioms nepilotuojamoms gamybos linijoms. Naujoviškai integruojant pneumatinį lygiagretų griebtuvą ir roboto greito keitimo sąsają į vieną modulinį korpusą, nebereikia atskirų greitai keičiamų diskų ir nepriklausomo griebtuvo komplekto, todėl nereikia papildomų daugiasluoksnių jungiamųjų flanšų ar pereinamųjų priedų.
Šiame didelio našumo N160 roboto greito pakeitimo griebtuvo modulyje yra itin tvirtas aviacinio aliuminio lydinio korpusas ir gesinto legiruotojo plieno fiksavimo šerdis, pasižymintis išskirtiniu patvarumu ir stabiliomis mechaninėmis savybėmis. Atsisakius tradicinės padalintos kombinuotos struktūros, ji efektyviai sumažina kumuliacines padėties nustatymo klaidas, atsirandančias dėl daugiasluoksnio ryšio ir surinkimo vietoje nuokrypio. Modulis praėjo milijonus ciklinio nuovargio testų ir visiškai atitinka CE mechaninės saugos standartus, išlaikant ilgalaikį stabilų veikimą aukšto dažnio ciklinio griebimo ir perjungimo scenarijuose.
Atlikus visas vidines gamybos procedūras, įskaitant žaliavų patikrinimą, tikslų CNC apdirbimą, vakuuminį terminį apdorojimą, paviršiaus grūdinimą ir visos apkrovos ciklinį patikrinimą, kiekvienas įrenginys užtikrina nuolatinį aukštos kokybės veikimą. Jis plačiai taikomas naujų energijos komponentų surinkimui, automobilių smulkių dalių tvarkymui, 3C tikslumo ruošinių griebimui ir buitinių prietaisų komponentų rūšiavimui. Palaikomas vieno vieneto bandomasis pirkimas ir didelės partijos užsakymų bendradarbiavimas, jame yra visi 2D / 3D brėžinių duomenys, montavimo nurodymai ir nuotolinė techninė pagalba, labai sumažina surinkimo ir kalibravimo darbo krūvį vietoje ir sutrumpina pažangių lanksčių gamybos linijų, skirtų atskiroms gamybos įmonėms, atnaujinimo ciklą.
Integruoto modulio projektavimo pagrindimas
Gamybai pereinant prie kelių rūšių ir mažų partijų gamybos režimo, labiau automatizuotoms gamybos linijoms reikia vieno pramoninio roboto, kad būtų galima atlikti kelias griebimo užduotis.
Tradiciškai sistemos integratoriai greitai keičiamą diską ir pneumatinį griebtuvą perka atskirai, surenka juos kartu ant roboto flanšo paleidimo metu.
Šis sprendimas atneša daug paslėptų problemų:
1. Keli sujungiami flanšai nustato leistinus matmenų nuokrypius, todėl pablogėja bendras kartojimo padėties nustatymo tikslumas.
2. Atviri išoriniai oro vamzdeliai patiria trinties pažeidimus dažnai keičiant įrankius.
3. Daug darbo valandų sunaudojama surinkimui ir kalibravimui vietoje.
N160 Robot Quick-Change Gripper Module yra sukurtas siekiant išspręsti aukščiau paminėtus praktinius skausmo taškus. JWGRIP sujungia greito keitimo fiksavimo mechanizmą, dujų grandinės kanalą ir lygiagrečius suėmimo nasrus į vieną kompaktišką modulio bloką.
Visas komplektas yra padalintas į:
① Roboto pusė (stacionariai sumontuota ant roboto flanšo)
② Keičiamas įrankio pusės griebtuvo modulis
Vieną kartą sumontavus roboto pagrindą ant roboto flanšo, robotas gali užbaigti automatinį įrankių keitimą, prijungdamas skirtingus įrankio pusės modulius, nekartodamas flanšų išmontavimo vietoje.
Standartinis N160 roboto greito pakeitimo griebtuvų modulis turi keletą sugriebimo jėgos lygių, kurie gali atitikti daugumą pagrindinių šešių ašių pramoninių robotų ir bendradarbiaujančių robotų. Specialių sąlygų projektams galima suaktyvinti pritaikytas ir OEM paslaugas. Nesvarbu, ar mažos partijos bandomasis pirkimas, ar masinis užsakymas, klientai gali gauti gamyklos kainų palaikymą iš mūsų gamyklos tiesioginio tiekimo kanalo.
Produkto apibrėžimas ir pagrindinė sudėtis
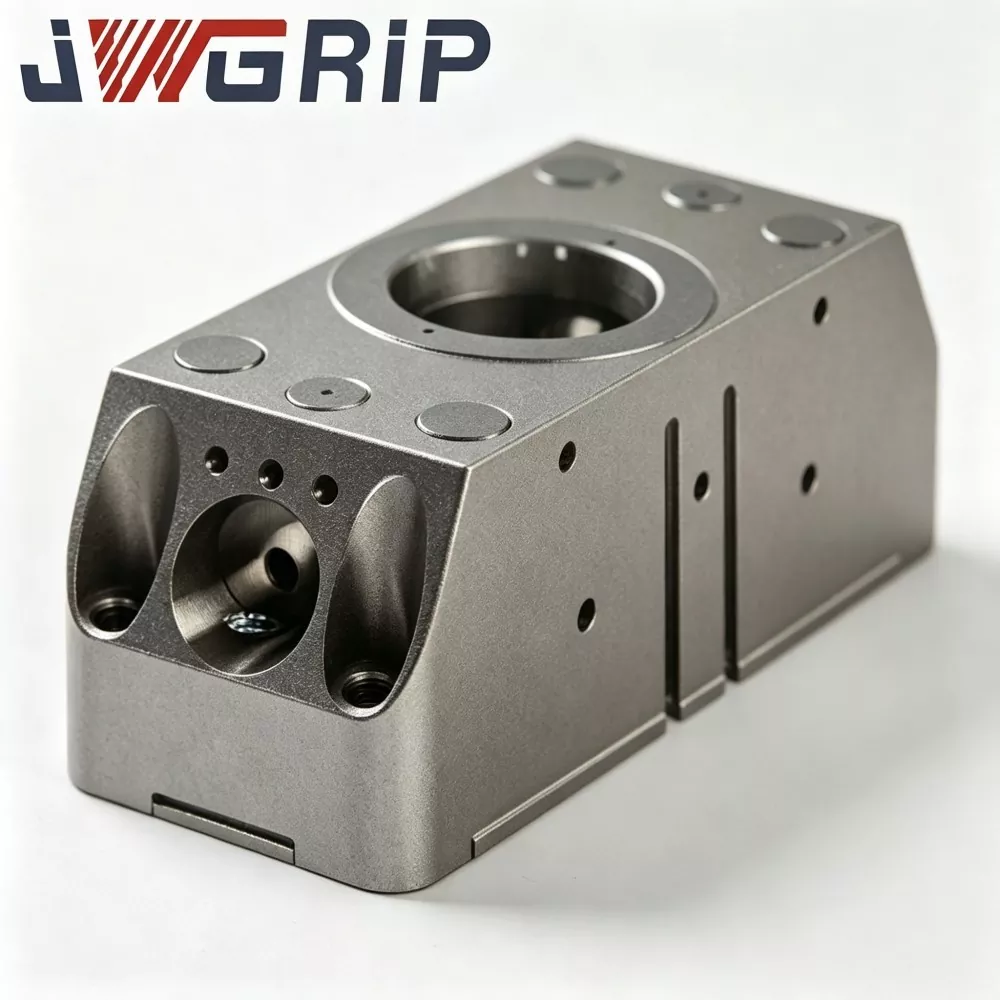
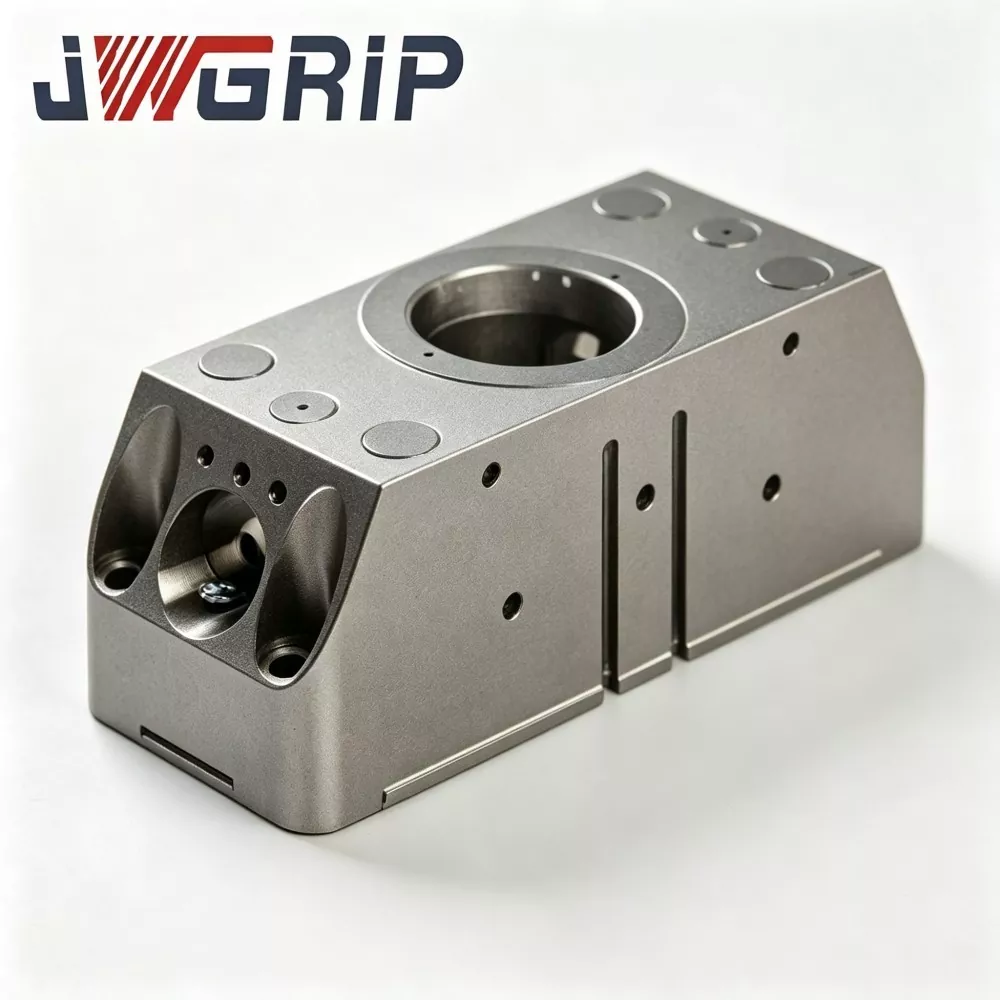
N160 Robot Quick-Change Gripper Module yra integruotas roboto galutinis vykdymo mechanizmas, kuris organiškai sujungia roboto greito keitimo sąsają ir lygiagrečią pneumatinį griebtuvą. Skirtingai nuo atskirų komponentų, kuriuos reikia antrinio surinkimo kliento vietoje, kiekvienas N160 roboto greito pakeitimo griebtuvo modulis baigia surinkimą, oro grandinės derinimą ir ciklinį veikimo patikrinimą JWGRIP gamykloje prieš pristatymą.
Pagrindinės sudėties suskirstymas:
1. Pagrindinis pagrindas roboto pusėje ir nuolat pritvirtintas prie roboto išvesties flanšo. Jame yra: – pneumatinis įleidimo kanalas – mechaninis fiksavimo mechanizmas, – įmontuotas būsenos grįžtamojo ryšio jutiklis
Šis komponentas lieka pritvirtintas prie roboto rankos be dažno ardymo.
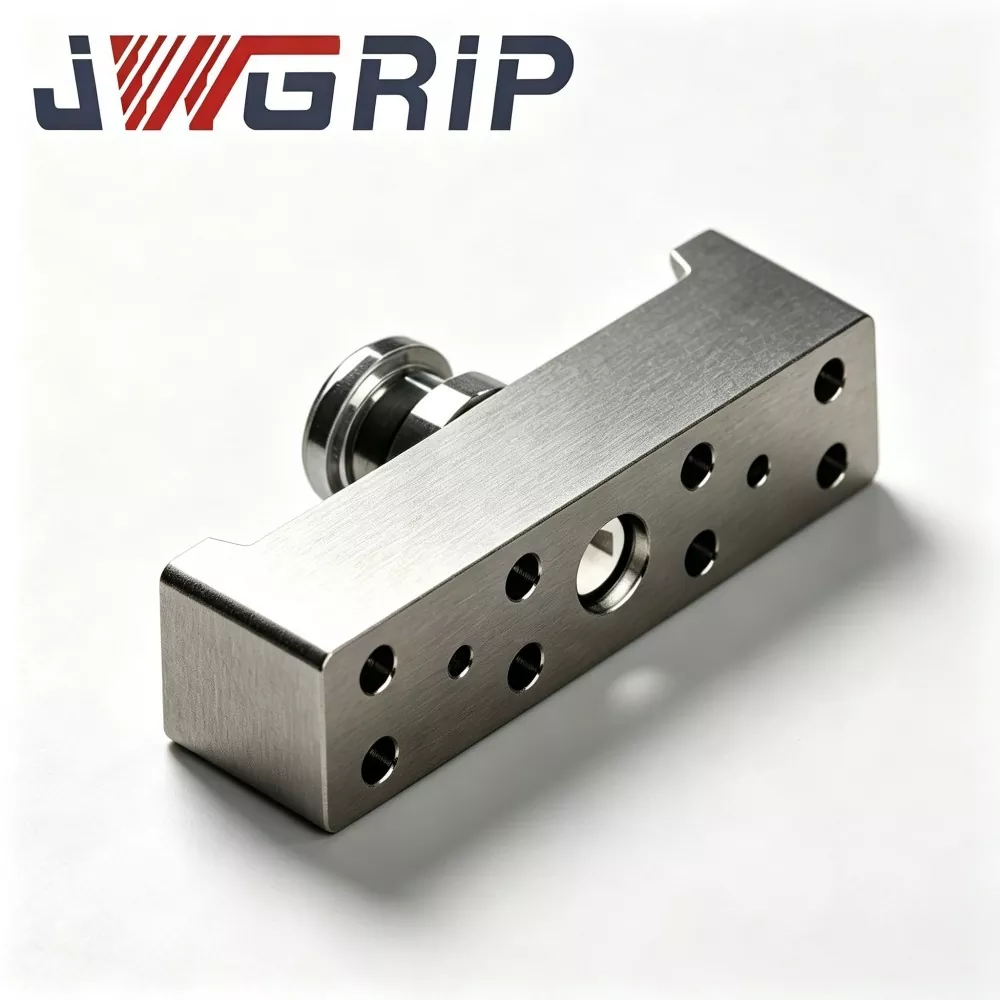
2. Įrankio pusėje esantis pagalbinis griebtuvo modulis Keičiamasis darbinis blokas, įskaitant: – Lydinio fiksavimo jungiamąją pavarą – didelio tikslumo nustatymo kaiščio skyles – Įmontuotus vidinius dujų kanalus – lygiagrečiuosius suėmimo nasrus
Skirtingiems ruošiniams galima paruošti kelis įrankio šoninių modulių rinkinius su skirtingais žandikaulių profiliais, sugriebimo jėga ir eiga.
Darbo eiga:
Kai robotas juda į įrankio atramos stotį, suslėgtas oras varo mechaninę fiksavimo pavarą roboto pusės pagrindo viduje, kad susijungtų su įrankio pusės pavarų rinkiniu. – Aukšto tikslumo vietos nustatymo kaiščiai užtikrina aukšto tikslumo padėties nustatymą – Vidiniai dujų kanalai užbaigia pneumatinę jungtį, kad būtų galima valdyti griebtuvą.
Daugelis N160 roboto greito pakeitimo griebtuvo modulių gamintojų tiekia tik atskirtas atsargines dalis, todėl surinkimo ir tolerancijos kontrolės darbus atlieka integratoriai. Mūsų integruotas dizainas perkelia daugumą su surinkimu susijusių rizikų gamyklos gamybos jungtims, sumažinant galutinių vartotojų projektų neapibrėžtumą.
Pagrindinės našumo ir struktūrinės savybės
1. Integruota modulinė struktūra, siekiant sumažinti tolerancijos padidėjimą
Pažangus N160 roboto greito keitimo griebtuvo modulis panaikina tarpinį perėjimą tarp greitai keičiamo disko ir griebtuvo. Raktus atitinkantys paviršiai apdorojami ir kalibruojami gamykloje. Pakartotinis padėties nustatymo tikslumas po prijungimo gali siekti ≤ ± 0,010 mm, užtikrinant stabilų griebimo tikslumą didelio tikslumo surinkimo scenoms.
2. Įmontuotas mechaninis savaime užsifiksuojantis ir elektrinis signalo blokavimas
Atitinka CE mechaninės saugos reikalavimus. Net jei suspausto oro šaltinis netyčia nutrūksta darbo metu, mechaniniai fiksavimo dantys vis tiek išlaiko susijungimo būseną, kad įrankio pusės modulis nenukristų. Robotas gali vykdyti judėjimo instrukcijas tik gavęs "visiškai užblokuotą" grįžtamąjį signalą iš jutiklio, realizuodamas nepilotuojamų dirbtuvių saugos apsaugą.
3. Įterptasis vidinis dujų grandinės išdėstymas
Dujų kanalai yra įmontuoti į modulio korpusą, o ne į išorinius atvirus vamzdelius. – Sumažina dujotiekio dilimo riziką, atsirandančią dėl dažno įrankio keitimo judėjimo – Sumažėja oro nutekėjimo ir jungties atsipalaidavimo tikimybė ilgalaikėje ciklinėje gamyboje
4. Lengvai prižiūrimas modulinis besidėvinčių dalių dizainas
Pagrindiniai eksploataciniai komponentai, įskaitant sandarinimo žiedus, kreipiamuosius slankiojančius blokus ir fiksavimo kaiščio įvores, yra nepriklausomos modulinės konstrukcijos. Atlikdami reguliarią techninę priežiūrą, naudotojai keičia tik vietines susidėvėjusias dalis, neatjungdami viso modulio nuo roboto flanšo. Sutrumpina įrangos priežiūros prastovos laiką.
5. Platus suderinamumas ir lankstus tinkintas palaikymas
Standartinis N160 roboto greito pakeitimo griebtuvo modulis yra pritaikytas daugeliui pagrindinių pramoninių robotų ir bendradarbiaujančių robotų. Esant ypatingai žandikaulio formai, ypač dideliam eigai, specialiam montavimo angų išdėstymui arba antikoroziniam reikalavimui, galima pritaikyti ir OEM paslaugas.
6. Griežtas gamyklinis patvirtinimas prieš pristatymą
Kaip profesionalus N160 roboto greito pakeitimo griebtuvo modulio tiekėjas, kiekvienas gatavas produktas turi atlikti: sugriebimo jėgos aptikimą, oro sandarumo patikrinimą, tūkstančius kartų užrakinimo-atrakinimo ir griebtuvo atidarymo-uždarymo ciklinį bandymą.
Kokybės patikrinimas
1. Žaliavos įvežimo patikrinimas
Aliuminio lydinio ir legiruotojo plieno neapdorotų strypų cheminės sudėties ir kietumo bandymas; atmesti nekvalifikuotą žaliavą.
2. CNC grubus apdirbimas ir galutinis apdirbimas
Apdorojamas korpusas, fiksavimo pavara, žandikaulio pagrindas ir vietos nustatymo komponentai. Griežta matmenų tolerancijos kontrolė.
3. Vacuum heat-treatment & surface treatment
Gesinti ir grūdinti legiruotojo plieno fiksavimo šerdis ir nustatymo kaištis, užtikrinantis didesnį kietumą ir atsparumą dilimui; kietai anoduotas aliuminio lydinio korpusas.
4. Tikslus šlifavimas
Užtikrinti pagrindinio atskaitos taško paviršių ir kaiščių skylių paviršiaus šiurkštumą ir matmenų toleranciją.
5. Surinkimo procedūra
Surinkite fiksavimo agregatą, slankiojančias kreipiamąsias dalis, sandarinimo žiedus ir įmontuotą jutiklį, užbaigkite vidinės dujų grandinės išdėstymą.
6. Išankstinis pusgaminio bandymas
Sandarumo patikrinimas, sugriebimo jėgos kalibravimas, veiksmų derinimas ir signalo grįžtamojo ryšio tikrinimas.
7. Ciklinės apkrovos nuovargio testas
Kiekvienas baigtas N160 roboto greito pakeitimo griebtuvo modulis vykdo tūkstančius užrakinimo-atrakinimo ir griebtuvo atidarymo-uždarymo ciklų, esant imituotai darbo apkrovai. Sugedę produktai bus perdirbti.
8. Galutinė patikra, serijos numerio žymėjimas ir sandėliavimas
Kvalifikuoti produktai tampa N160 Robot Quick-Change Gripper Module sandėlyje.
Kelių pramonės šakų taikymo scenarijai
1. Naujos energijos komponentų surinkimas
Akumuliatoriaus elementų sudėjimas, modulių valdymas, jungčių surinkimas. Integruota modulio konstrukcija leidžia išvengti tolerancijos kaupimosi, užtikrinant tikslią didelės vertės naujos energijos komponentų sugriebimo padėtį.
2. Automobilių smulkių dalių tvarkymas
Variklio smulkios detalės, tvirtinimo detalės, plastikinės salono detalės. Greitas automatinis įrankių keitimas palaiko mišrių partijų automobilių surinkimo linijas.
3. 3C tikslumas ruošinio griebimas
Mobiliųjų telefonų komponentai, nešiojamųjų kompiuterių korpusai, elektroninės jungtys. ≤±0,010 mm pakartotinio padėties nustatymo tikslumas atitinka didelio tikslumo 3C surinkimo reikalavimus.
4. Buitinių prietaisų komponentų rūšiavimas
Plastikiniai korpusai, metaliniai laikikliai, variklio detalės. Keli įrankio pusės moduliai su skirtingais žandikaulių profiliais prisitaiko prie įvairių buitinių prietaisų dalių geometrijų.
5. Bendrosios lanksčios automatizavimo stotys
Įvairios mažų partijų gamybos linijos, kurioms reikalingas vienas robotas, kad būtų galima apdoroti kelių tipų dalis. Iš anksto surinktas integruotas modulis labai sutrumpina stoties paleidimo ciklą.
Montavimo ir paleidimo pagrindiniai punktai
1. Pritvirtinkite pagrindinį pagrindą roboto pusėje ant roboto flanšo; tvirtinimo varžtus priveržkite griežtai laikydamiesi oficialiuose dokumentuose nurodytų sukimo momento verčių. Venkite tvirtinimo per dideliu sukimo momentu, nes tai gali sukelti pagrindo korpuso mikrodeformaciją.
2. Paruoškite įrankio atramos stotelę tuščiosios eigos įrankio pusės griebtuvo moduliams dėti. Garantuojamas įrankio atramos padėties nustatymo tikslumas, kad būtų palaikomas stabilus automatinis prijungimas.
3. Visa pneumatinės grandinės jungtis prie roboto pusės; suspausto oro įleidimo angos priekyje sumontuokite oro filtro slėgio reguliatorių. Stabilizuokite darbinį oro slėgį 0,5–0,7 MPa.
4. Prijunkite jutiklio signalo kabelį prie roboto-PLC IO prievado; patikrinti užrakto būsenos, grįžtamojo ryšio signalo logiką; sukonfigūruoti roboto judesio blokavimo logiką: robotas neturi atlikti didelio greičio judėjimo, nebent bus gautas „visiškai užrakintas“ signalas.
5. Pirmiausia prieš automatinio ciklo gamybą atlikite rankinį važiavimo režimo prijungimo modeliavimą. Patikrinkite prijungimo lygumą, sandarumą ir signalo grįžtamojo ryšio teisingumą. Pašalinkite mechaninių trukdžių riziką.
6. Sudaryti roboto programos įrankių keitimo poprogrames; apibrėžti saugaus artėjimo atstumo ir prijungimo greičio parametrus. Venkite didelio greičio susidūrimo tarp pagrindinio pagrindinio ir pavaldinio modulio.
Pirkimai ir projektų vertinimas
Pagrindinė JWGRIP N160 roboto greito keitimo griebtuvo modulio vertė:
① Integruotas vieno korpuso dizainas, sujungiantis greito keitimo sąsają ir lygiagrečią griebtuvą, pašalinantis tarpinio flanšo tolerancijos padidėjimą
② ≤±0,010 mm pakartotinio padėties nustatymo tikslumas
③ Mechaninis savaime užsifiksuojantis + elektrinio signalo dvigubos saugos mechanizmas, atitinka CE
④ Įterptas vidinės dujų grandinės išdėstymas, išvengiant išorinio vamzdžio dilimo
⑤ Modulinės keičiamos besidėvinčios dalys, mažos priežiūros išlaidos
⑥ Kelių sugriebimo jėgos lygio gaminių matrica, suderinama su pagrindiniais pramoniniais ir bendradarbiaujančiais robotais
⑦ Vidinė viso proceso gamyba, griežtas ciklinis patikrinimas prieš pristatymą
Jis išsprendžia pagrindines automatikos stoties kliūtis:
Suminė tolerancija iš padalinto greito keitimo disko + griebtuvo mazgo
Ilgas surinkimo ir kalibravimo laikas vietoje
Išorinio oro vamzdžio dilimas ir oro nuotėkio gedimas
Saugos pavojus, kad įrankis nukris, kai nutrūksta oro tiekimas
Didelės priežiūros išlaidos dėl nemodulinių besidėvinčių dalių
Priminimai apie projekto vertinimą:
1. Patvirtinkite tikrąjį roboto flanšo matmenį ir reikiamą vardinę apkrovą (atsižvelgkite į dinaminę smūginę apkrovą, o ne tik į statinį griebtuvo ir ruošinio svorį). Rezervuokite tinkamą saugos ribą.
2. Išsiaiškinkite sugriebimo jėgos laipsnį, žandikaulio atidarymo eigos ir žandikaulio profilio reikalavimus tiksliniams ruošiniams.
3. Patikrinti dirbtuvių suspausto oro šaltinio kokybę ir slėgio stabilumą; rekomenduoti oro filtro slėgio reguliatoriaus derinį, jei slėgis smarkiai svyruoja.
4. Patvirtinkite roboto-PLC IO išteklių būseną, kad būtų priimtas užrakto būsenos signalas. JWGRIP teikia nemokamą elektros sąsajos dokumentaciją.
5. Standartinės versijos pristatomos greitai; pritaikyti pritaikytą / OĮG paslaugą, skirtą specialiam flanšui, specialiam sandarinimo laipsniui (IP atnaujinimas), specialiam žandikaulio profiliui arba ypač dideliam eigai.
DUK
1 klausimas: Ar N160 roboto greito pakeitimo griebtuvo modulis gali visiškai automatiškai pakeisti įrankius be rankinio varžto išmontavimo?
Taip. N160 Robot Quick Change Gripper Module reaguoja į pneumatinį valdymo signalą iš roboto sistemos ir automatiškai užbaigia užrakinimą-atrakinimą. Įrankių keitimo logika gali būti integruota į roboto programą. Įrankių laikymo stelažas neveikiantiems įrankio pusės moduliams dėti turi būti paruoštas vietoje.
2 klausimas: ar man reikia pakartotinai kalibruoti didelio masto koordinates kiekvieną kartą keičiant įrankio modulius?
Esant tinkamoms montavimo sąlygoms, pakartokite padėties nustatymo tikslumą ≤±0,010 mm. Didelio masto pakartotinis kalibravimas nereikalingas; nedidelį koregavimą galima atlikti pirminio paleidimo metu.
3 klausimas: mano roboto flanšas yra nestandartinis, ar galiu pritaikyti N160 roboto greito pakeitimo griebtuvo modulį?
N160 roboto greitai keičiamo griebtuvo modulio sandėlyje esantys modeliai tinka įprastiems robotų flanšams. Nestandartinei sąsajai pritaikyta ir OEM paslauga gali modifikuoti montavimo flanšą pagal kliento brėžinius.
4 klausimas: kas atsitiks, jei robotui judant atsitiktinai nutrūksta oro tiekimas?
Įmontuota mechaninė savaime užsifiksuojanti konstrukcija. Netgi suspaustas oras išnyksta, fiksuojantys dantys nuolat susilieja, kad įrankio pusės modulis nenukristų. Atrakinimo veiksmas gali būti suaktyvintas tik tada, kai vienu metu yra atrakinimo signalas ir galiojantis oro slėgis.
5 klausimas: kokį N160 roboto greito pakeitimo griebtuvo modulio priežiūros ciklą turėčiau laikytis?
Nepertraukiamai gaminant 24 valandas, kas 250 000 ciklų apžiūrėkite eksploatacines dalis, nuvalykite atskaitos paviršių ir įpilkite dėvėjimosi tepalo. Sutrumpinkite techninės priežiūros intervalą dirbtuvėse, kuriose daug dulkių.
6 klausimas: Ar N160 roboto greito pakeitimo griebtuvo modulis gali veikti dirbtuvėse, kuriose yra purslų?
Standartinė versija pasiekia IP53 klasę, tinka įprastoms dirbtuvėms. Aptaškymui jautrioje, didelės drėgmės ir šiek tiek korozinėje aplinkoje pasirinkite pritaikytą N160 roboto greito pakeitimo griebtuvo modulį su patobulintu sandarikliu ir antikoroziniu apdorojimu.
Siųsti užklausą
Kontaktinė informacija
-
Adresas
44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong provincija, Kinija
-
Tel
-
El. paštas
Sveiki atvykę siųsti užklausą JWGRIP. Mūsų profesionali techninė ir pardavimo komanda pateiks nemokamą armatūros pasirinkimą, pritaikytą sprendimo dizainą ir tikslią citatą.
Naujienų rekomendacijos