Lietuvos
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






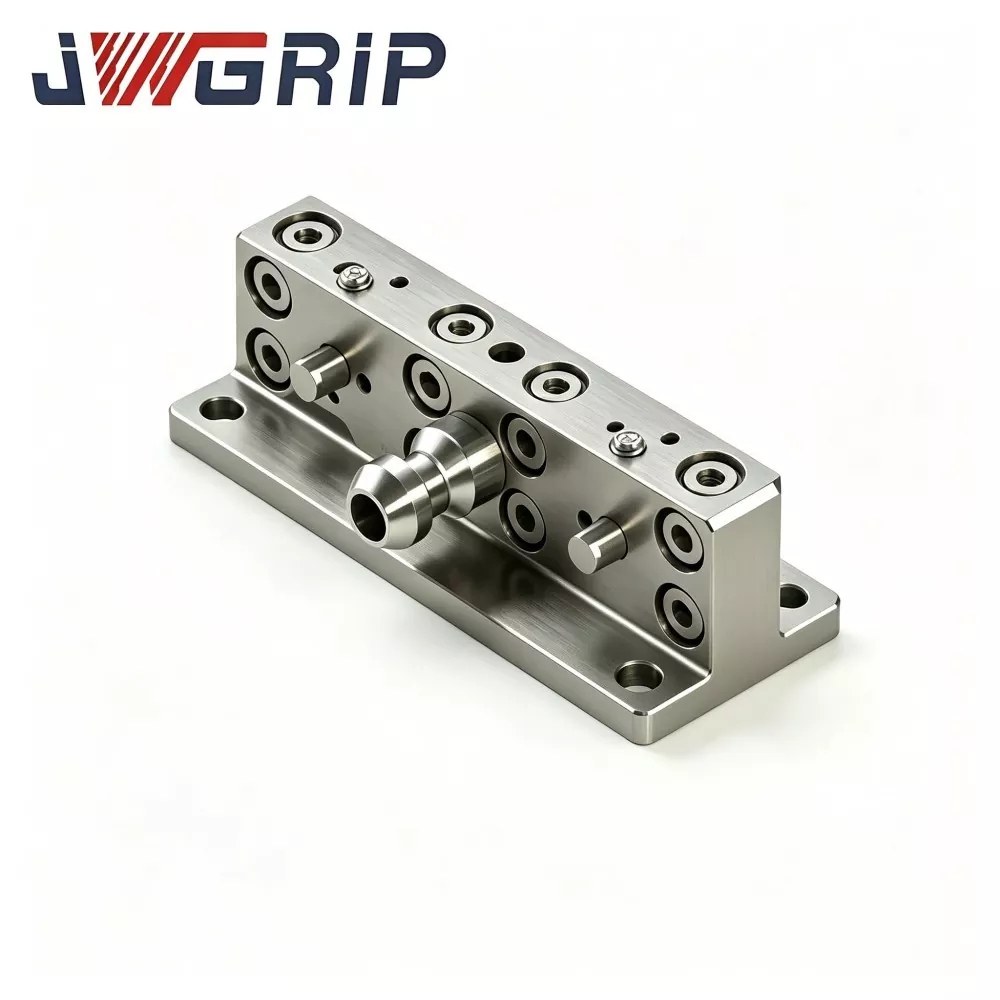
UPC vyrių sujungimo svirtis, skirta roboto greito keitimo įrankių keitikliui
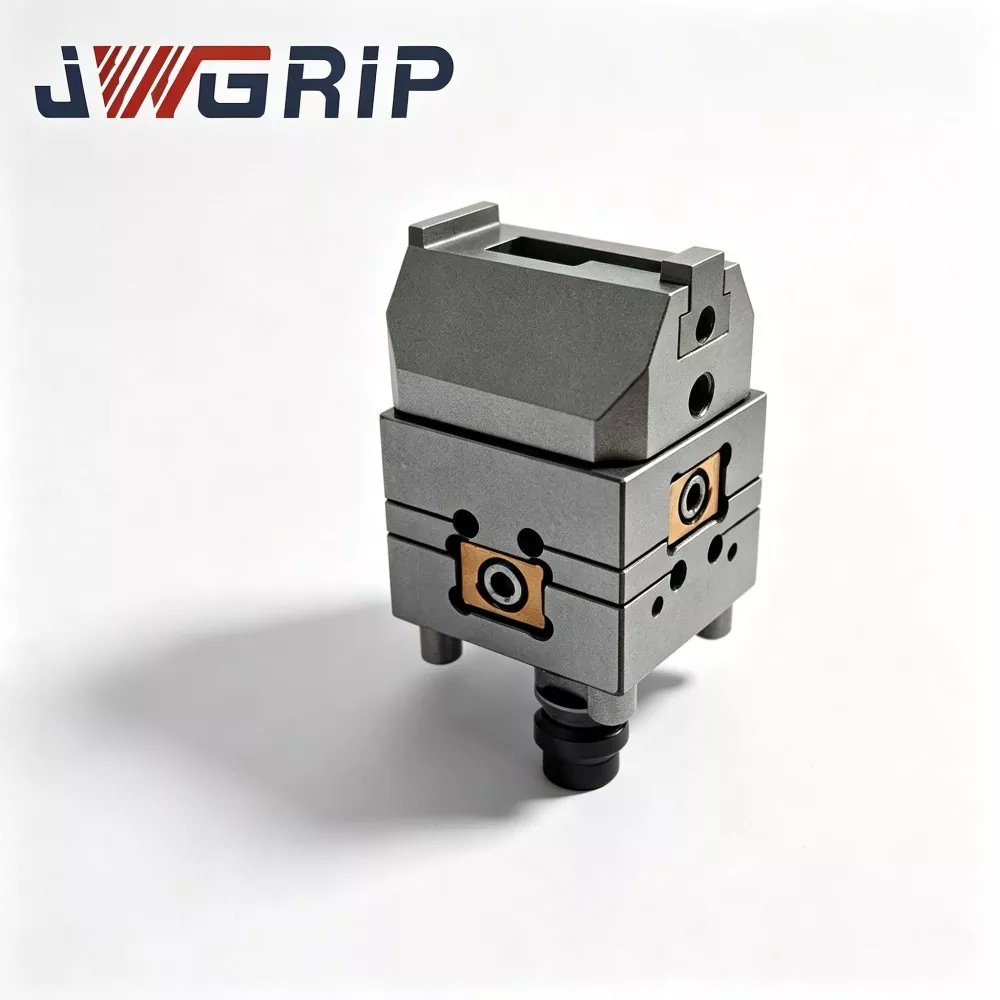
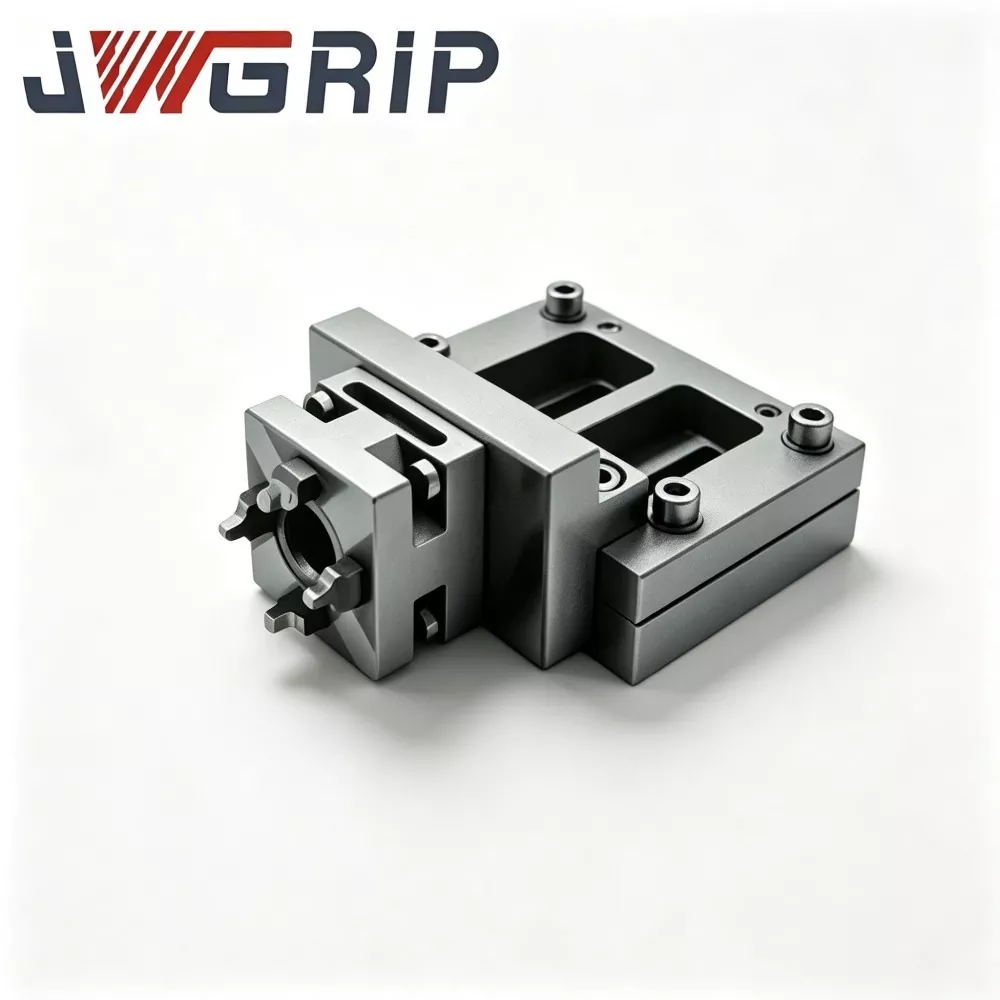
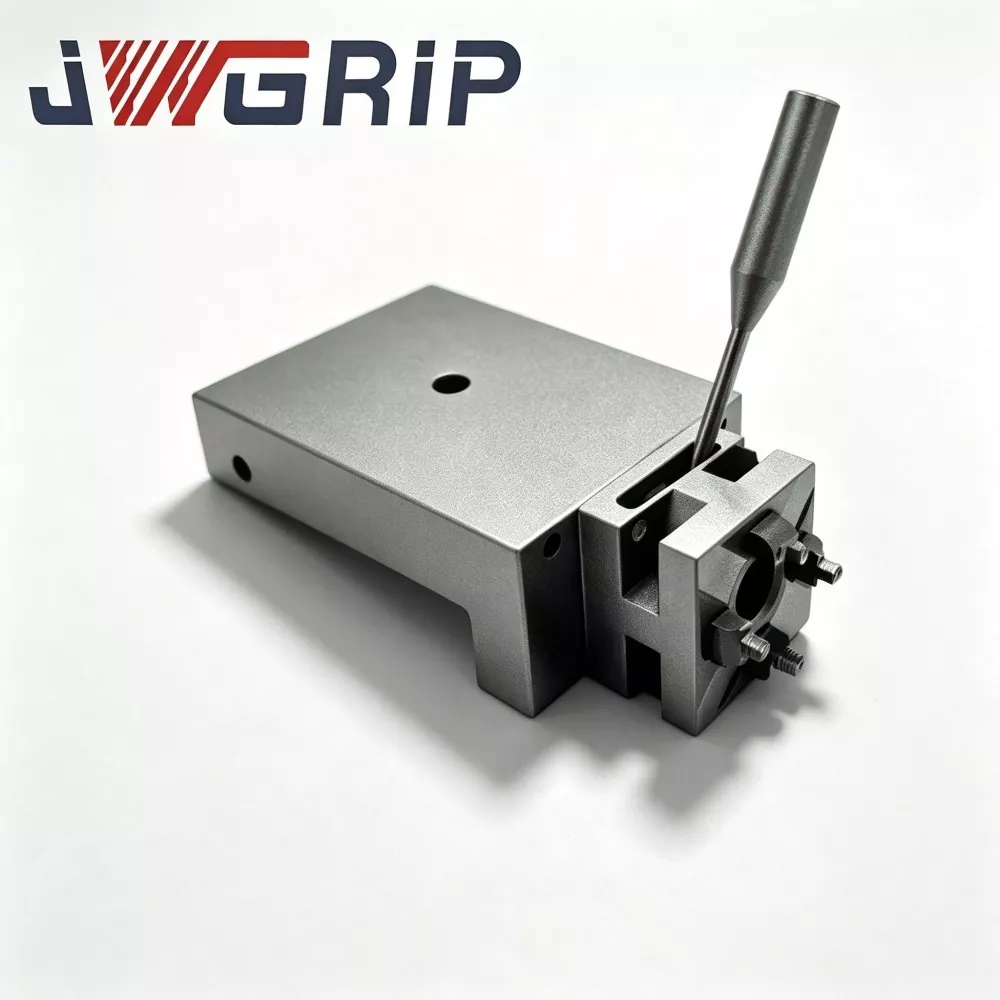
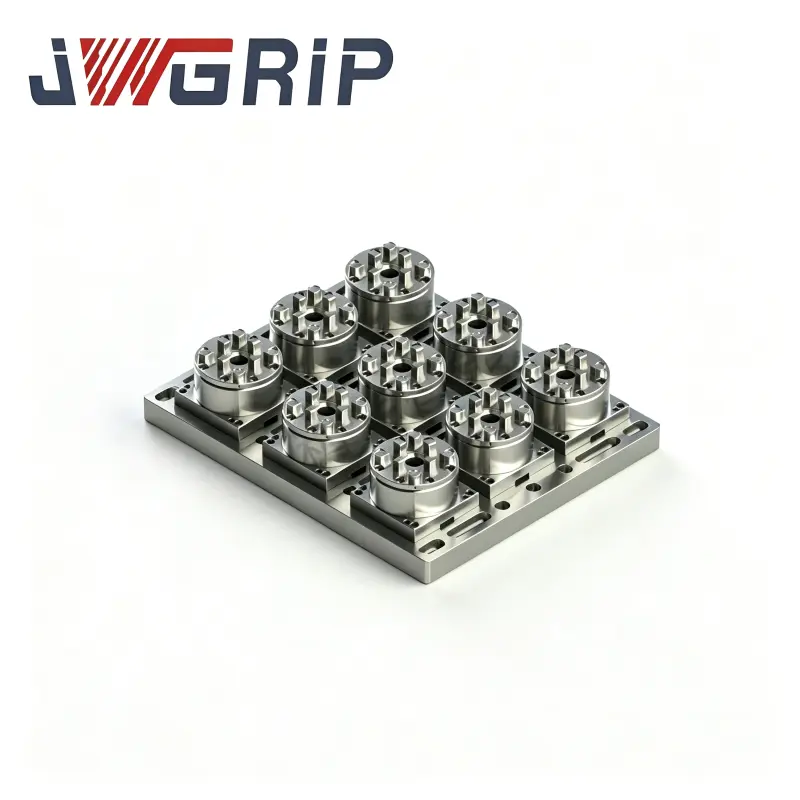
JWGRIP yra profesionalus UPC vyrių sujungimo svirties, skirtos roboto greito keitimo įrankių keitiklio, OĮG eksportuotojas Kinijoje. Tai yra pagrindinis konstrukcinis jungiamasis komponentas, specialiai sukurtas automatiniam roboto armatūros keitimui ir nepilotuojamoms lanksčioms CNC gamybos ląstelėms. Veikdama kaip pagrindinė jėgos perdavimo terpė tarp roboto galo efektoriaus ir UPC nulinio taško padėklų rinkinių, ši optimizuota vyrių jungties svirtis užtikrina mechaninį nulinio taško padėklų užrakinimą ir atrakinimą vien roboto ašies judesiu, todėl nebereikia papildomų pneumatinių ir hidraulinių pagalbinių pavaros įtaisų.
UPC vyrių sujungimo svirtis, skirta roboto greito keitimo įrankio keitikliui, turi didelio tikslumo optimizuotą vyrių jungties mechaninę struktūrą, kuri paverčia roboto linijinį judesį į stabilų ir patikimą padėklų suspaudimo ir atrakinimo veiksmą. Gaminys, pagamintas iš didelio stiprumo legiruotojo konstrukcinio plieno, po grubaus apdirbimo yra griežtai apdorojamas įtempių mažinimui, kad būtų pašalintas vidinis apdirbimo įtempis ir užtikrintas ilgalaikis konstrukcijos stabilumas.
Lankstų jungčių paviršiai yra tiksliai šlifuoti, todėl užtikrinamas sklandus ciklinis jungties judėjimas ir puikus atsparumas dilimui. Su slankiojančia kompensavimo funkcija, jungties svirtis gali absorbuoti mažas pasikartojančias padėties nustatymo klaidas roboto prijungimo metu, taip veiksmingai išvengiant komponentų strigimo ir konstrukcinių pažeidimų, kuriuos sukelia nedidelis išlygiavimo nukrypimas. Plačiai taikomas automatizuotose CNC gamybos ląstelėse ir apšvietimo gamybos cechuose, jis labai pagerina ilgo ciklo nepilotuojamų padėklų keitimo operacijų stabilumą ir tęstinumą.
Tradiciniai robotų padėklų keitimo sprendimai
1. Dauguma sprendimų priklauso nuo išorinių oro cilindrų arba hidraulinių pavarų, sumontuotų ant roboto flanšų, kad būtų užbaigtas nulinio taško užrakinimas ir atrakinimas. Tai padidina svirties galo svorį, reikalauja papildomo dujų ir skysčių vamzdynų išdėstymo ir padidina nuotėkio bei gedimo riziką.
2. Didelio tankio automatizuotose gamybos ląstelėse pernelyg dideli periferiniai vamzdynai trukdo roboto judėjimo trajektorijoms ir mažina efektyvią darbo erdvę.
3. Paprastos standžios jungiamosios svirties negali kompensuoti nedidelių padėties poslinkių roboto prijungimo metu. Nedidelis padėties nesutapimas sukelia neįprastą įtampą, mechaninį užstrigimą ir netgi nuolatinius nulinio taško padėklų fiksavimo konstrukcijų pažeidimus, o tai padidina įrangos prastovos laiką gaminant apšvietimą.
Pagrindiniai dizaino pranašumai
· Pagamintas iš didelio stiprumo legiruotojo konstrukcinio plieno ir apdorotas įtempius mažinančiu apdorojimu po grubaus apdirbimo, kad būtų pašalintas pjovimo sukeltas vidinis įtempis
· Vyrių jungčių kontaktiniai paviršiai yra tiksliai šlifuojami, kad būtų užtikrintas sklandus ciklinis jungties judėjimas ir mažesnis komponentų susidėvėjimas
· Įmontuota jungties slankioji funkcija sugeria mažas išlygiavimo klaidas, atsirandančias dėl pakartotinio roboto padėties nustatymo tolerancijos prijungimo metu
· Padėklų užrakinimo-atrakinimo veiksmus visiškai lemia roboto ašies judėjimas, todėl pašalinama skysčių galios pagalbinė įranga
· Tiesiogiai suderinama su standartiniais UPC serijos nulinio taško padėklais
Atsiliepimai iš kelių automatizuotų elementų integratorių patvirtina, kad ši jungties svirtis supaprastina roboto svirties galo sąranką, sumažina periferinių pagalbinių dalių kiekį ir sustiprina automatinio padėklų keitimo patikimumą, kai gaminama ilgą ciklą be priežiūros.
Programos vertė
JWGRIP UPC vyrių sujungimo svirtis, skirta roboto greito keitimo įrankio keitikliui, yra mechaninio perėjimo vykdymo komponentas, skirtas roboto galutinio vykdymo mechanizmo greito keitimo įrenginiams. Jis išsprendžia siūbavimo perėjimo ir laikysenos koregavimo kompensavimo problemas tarp įrankių dėtuvės ir roboto galinių efektorių.
Roboto automatinio įrankio keitimo ciklų metu padėties nukrypimai yra beveik neišvengiami, atsirandantys dėl roboto jungties padėties tolerancijos, įrankio ir žurnalo įrengimo poslinkio ir armatūros įlinkio dėl savo svorio. Tvirtos fiksuotos jungties konstrukcijos sukels stiprius smūgius prijungus.
Nedidelė pasekmė: greitai keičiamos plokštės vietos nustatymo kaiščio nusitrynimas ir doko užstrigimas
Sunki pasekmė: roboto reduktoriaus pažeidimas, greitai keičiamų vidinių fiksavimo mazgų sunaikinimas, sutrumpėjęs visos greito keitimo sistemos tarnavimo laikas
Įprastos standžios jungtys turi nulinę kampinę plūduriuojančią kompensavimo galią, o tai kelia itin griežtus tvirtinimo detalių montavimo tikslumo reikalavimus. Net ir nedidelis montavimo neatitikimas sukels prijungimo vietoje gedimą ir mechaninį blokavimą projekto diegimo metu.
JWGRIP vyrių jungties svirtis naudoja specialią vyrių svyruojančių jungčių architektūrą. Išsaugodamas aukštą bendrą konstrukcijos tvirtumą, jis užtikrina reguliuojamą plaukiojančią kompensaciją:
Poslinkio padėties nuokrypis prijungimo metu ir buferio mechaninio poveikio jėga
Atpalaiduokite tikslumo reikalavimus robotams ir greitai keičiamiems įrankių keitėjams
Įgyvendinkite savaime prisitaikantį įrankio prijungimo išlygiavimą ir sklandžius roboto griebimo ir atleidimo judesius
Subalansuokite lengvo svorio specifikacijas ir mechaninį stiprumą, kad atitiktumėte roboto galinės apkrovos ribas
UPC vyrių sujungimo svirtis, skirta roboto greito keitimo įrankio keitikliui, plačiai naudojama atliekant įrankių perėjimą prie žurnalo, perjungiant kelis įrankius sukamaisiais ir automatinio padėklų paėmimo ir padėjimo užduotimis. Tai sumažina derinimo vietoje darbo krūvį ir padidina roboto greito keitimo darbo eigos stabilumą ir tarnavimo laiką. Jis tarnauja kaip gyvybiškai svarbus mechaninis sujungimo priedas konstruojant JWGRIP UPC suderinamas robotų greito keitimo darbo vietas.

Vidinis struktūrinis išdėstymas
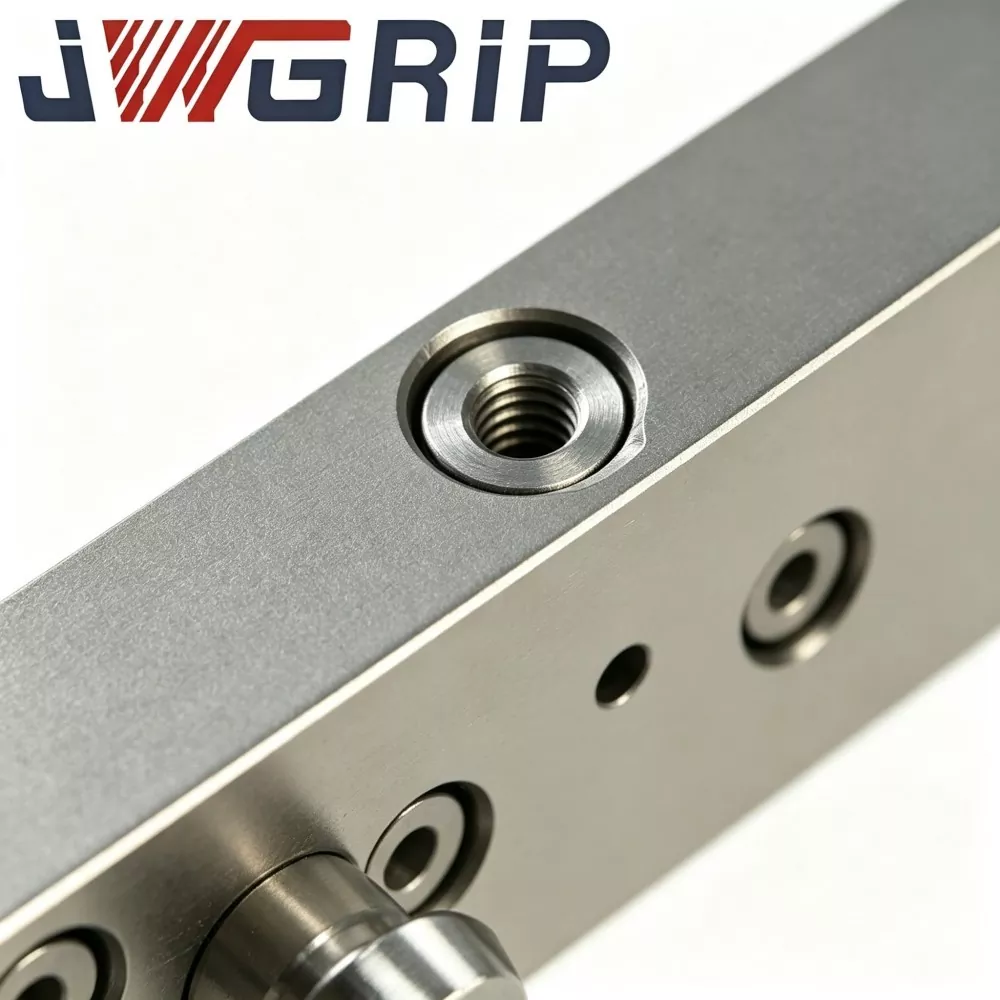
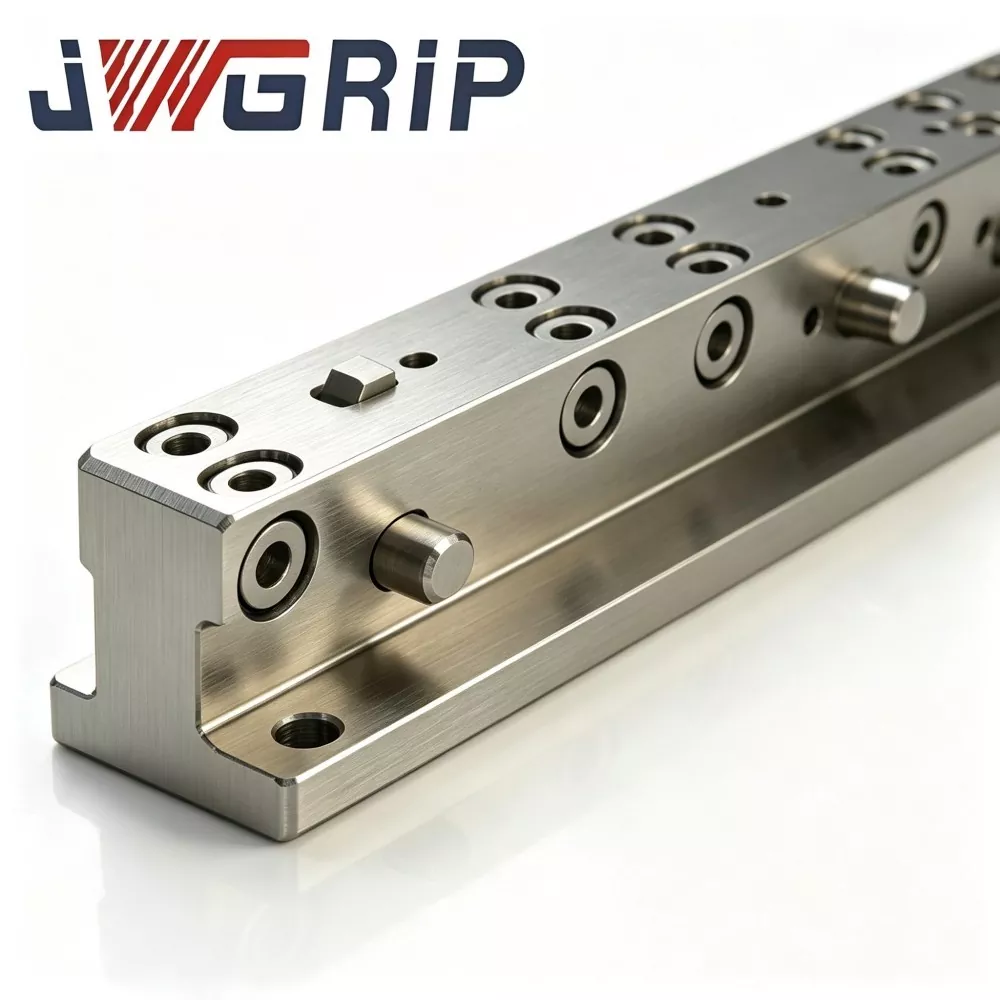
JWGRIP UPC vyrių sujungimo svirtis yra surenkama iš kelių pagrindinių modulių: pagrindinės jungties korpuso, dviejų vyrių besisukančių jungčių, UPC standarto greitai keičiamo prijungimo flanšo, tvirtinimo pagrindo, ribinių stabdžių konstrukcijų, taip pat tepimo-sandarinimo mazgų.
Pagrindinis jungties korpusas: tiksliai apdirbtas didelio stiprumo aviacijos ir kosmoso aliuminio lydinys
Vyriai sukamieji velenai: didelio stiprumo legiruotas plienas, apdorotas gesinimo ir grūdinimo terminiu apdorojimu
Kiekvienas besisukantis velenas turi nusidėvėjimui atsparią įvorę ir dulkėms atsparią sandarinimo konstrukciją, neleidžiančią pjovimo aušinimo skysčiui, dirbtuvių dulkėms ir metalo drožlėms patekti į rotacines trinties poras.
Viena sąsaja jungiasi prie roboto greito keitimo įrankių keitiklio flanšo; priešingas galas jungiamas prie įrankio žurnalo pusės laikiklio arba įrankio adapterio
Darbo mechanizmas
1. Kai robotas atlieka įrankio keitimo judesį, roboto galinis efektorius varo visą jungties svirtį.
2. Sparčiojo keitimo prijungimo fazėje vyrių jungtys leidžia svyruoti iš anksto nustatyto kampo ribose, kad būtų išvengta padėties nustatymo klaidos ir armatūros įrengimo netikslumų. Slankioji kompensacija suaktyvinama tik doko išlygiavimo metu.
3. Kai greitai keičiamas užraktas, užsifiksuoja ribotuvo konstrukcija ir užfiksuoja vyrių jungtis. Sukabinimo svirtis paverčiama standžiąja būsena, kai visi siūbavimo judesiai išjungiami, užtikrinant stabilią įrankio laikyseną per visą tolesnę apdirbimo procedūrą.
Pagrindinės konkurencinės stiprybės
1. ±3° slankiojančio vyrio poslinkio kompensavimo konstrukcija Sugeria roboto padėties nuokrypį ir tvirtinimo detalių poslinkį, buferiai pritvirtina susidūrimo jėgą. Apsaugo nuo susidūrimo sugadinimo greitai keičiamoms plokštėms ir robotų reduktoriams ir palengvina montavimo vietoje tikslumo standartus.
2. Lengvos, bet labai stiprios hibridinės medžiagos konfigūracija Aviakosminės klasės didelio stiprumo aliuminio lydinys, skirtas jungties korpusui, sumažina roboto galinės apkrovos naštą. Termiškai apdoroto legiruotojo plieno vyrių velenai užtikrina puikų atsparumą nusidėvėjimui ir sukimui, užtikrindami optimalią pusiausvyrą tarp lengvo svorio ir konstrukcijos patikimumo.
3. Savaime įsijungiantis įtaisytas riboto stabdymo mechanizmas Swing laisvės laipsnis automatiškai užsifiksuoja iškart po prijungimo ir užrakinimo. Išlaiko visišką standumą apdirbimo būsenoje ir pašalina įrankio drebėjimą. Jis sujungia doko fazės slankiąją kompensaciją ir apdorojimo fazės didelį standumą viename įrenginyje.
4. Dulkėmis apsaugotas besisukančio veleno įvorės mazgas Izoliuoja metalo drožles, pjovimo skystį ir gamyklines dulkes. Venkite vyrių sukamosios poros užsikimšimo ir pagreitinto dilimo. Tinka atšiaurioms dirbtuvių apdirbimo aplinkoms ir prailgina jungties svirties tarnavimo laiką.
5. Standartinė UPC specifikacijos flanšo prijungimo sąsaja Sklandžiai jungiasi su JWGRIP UPC robotų greito keitimo įrankių keitikliais be papildomų flanšo keitimo darbų. Paprastas montavimas ir pakeitimas, suderinamas su įprastais rinkoje esančiais roboto galo greito keitimo sprendimais.
6. Lanksti OEM nestandartinio tinkinimo paslauga Galima reguliuoti rankenos ilgį, svyravimo kompensavimo kampą, flanšo tvirtinimo angų išdėstymą ir vardinę apkrovą. Individualūs sprendimai palaiko skirtingus robotų modelius ir įvairius įrankių žurnalo išdėstymo reikalavimus.
Taikymo scenarijai
1. FMS lanksčios automatizavimo darbo vietos Robotai įdiegia automatinį sukamąjį perjungimą keliems įtaisams ir padėklams. Suderintas su JWGRIP UPC greito keitimo įrankių keitikliais, jis įveikia prijungimo išlygiavimo sunkumus, kuriuos sukelia įrankių ir žurnalų diegimo poslinkis.
2. CNC roboto pakrovimo ir iškrovimo ląstelės Robotai tvarko tvirtinimo padėklus, kad būtų galima perkelti padėklus į mašiną. Vyrių jungties svirtis sugeria doko smūgį ir pagerina gamybos keitimo operacijų tęstinumą bei stabilumą.
3. Robotų įrankių žurnalų buferio perėjimo stotys Robotai nuolat gauna įvairius įrankius iš kelių įrankių žurnalų. Toleruoja įrankių žurnalo diegimo klaidą ir sumažina prijungimo gedimų dažnį.
4. Automatinio formų ir tvirtinimo elementų perjungimo gamybos linijos Įgyvendinkite automatinį formų, formų įdėklų ir įdėklų keitimą. Sumažinkite derinimo darbus vietoje ir sutrumpinkite darbo vietos paleidimo ciklą.
5. Nestandartinės automatikos įrangos modifikavimas Pridėkite slankiojo suderinamumo funkciją prie esamų roboto galinių efektorių. Nereikia keisti viso greito keitimo komplekto.
Diegimo žingsniai
1. Prieš montuodami nuvalykite švarius UPC greito keitimo flanšo ir jungties svirties prijungimo flanšo kontaktinius paviršius. Pašalinkite drožles ir alyvos užteršimą, pasiekite lygų tvirtinimo paviršių. Apsaugokite nuo papildomo vyrių jungties įtempimo, kurį sukelia pakreiptas montavimas.
2. Priveržkite flanšo jungties varžtus griežtai laikydamiesi nurodytos sukimo momento vertės. Draudžiama tvirtinti per sukimo momentą, kad būtų išvengta jungties svirties deformacijos ir vyrių užstrigimo.
3. Surinkimas, rankiniu būdu pasukite jungties svirtį, kad patikrintumėte, ar vyriai juda sklandžiai ir neprilimpa. Įsitikinkite, kad ribinės stabdymo konstrukcijos veikia normaliai.
4. Užbaigti roboto mokymo derinimo procesą. Konfigūruokite pagrįstą prisijungimo prie doko greitį. Uždrauskite didelės spartos tvirtą smūgių prijungimą, kad išvengtumėte vyrių kompensavimo kampo viršijimo ir mechanizmo perkrovos rizikos.
5. Pasibaigus greito keitimo fiksavimo procedūrai, patikrinkite, ar ribinio stabdymo mechanizmas užrakino jungties ir svirties siūbavimo laisvę ir ar nėra įrankio svyravimo, tada galite pradėti dirbti ar apdirbti.
6. Atlikite įprastą techninę priežiūrą: sutepkite vyrių veleno tepimo vietas pagal grafiką. Aiškiai susikaupę drožlės aplink veleno sandarinimo dalis. Patikrinkite įvorės susidėvėjimo būklę, kai vyrių siūbavimas tampa vangus.
7. Niekada neatlikite pjovimo ar didelės apkrovos apdorojimo operacijų, kol neužbaigtas greito keitimo fiksavimas. Apsaugokite vyrių jungtis nuo šoninio sukimo momento apkrovos ir apsaugokite nuo nuolatinio jungties svirties pažeidimo.
Gedimų diagnostikos ir sprendimo vadovas
1. Gedimo reiškinys: dažnas prijungimo gedimas ir mechaninis strigimas greitai keičiant robotą
Galimos priežastys: nepakankamas vyrių svyravimo kompensavimo diapazonas; per didelis roboto mokymo kelio nuokrypis; pasviręs flanšo tvirtinimas; vyrių velenuose įstrigo metalo drožlės
Atsakomosios priemonės: Patvirtinkite įprastą vyrių siūbavimo veikimą; optimizuoti roboto judėjimo trajektoriją; iš naujo kalibruoti flanšo lygiagretumą; nuvalykite drožlių šiukšles aplink veleno sandarinimo zonas
2. Gedimo reiškinys: po užrakinimo įvyksta įrankio klibėjimas
Galimos priežastys: ribinio stabdymo mechanizmo neužbaigtas įsijungimas; UPC greito keitimo įrankių keitiklis nevisiškai užrakintas; atlaisvinti flanšo tvirtinimo varžtai
Atsakomosios priemonės: patikrinkite, ar visiškai užsifiksavo stabdymo konstrukcija; dar kartą patikrinkite UPC greito keitimo užrakto būseną; priveržkite flanšo jungties varžtus
3. Gedimo reiškinys: vyrių jungtis yra standi arba visiškai įstrigo
Galimos priežastys: drožlės ir pjovimo aušinimo skystis prasiskverbia pro vyrių įvorę; įvorės komponentų susidėvėjimas; besisukančio veleno deformacija
Atsakomosios priemonės: išardykite ir išplaukite vidinius vyrių teršalus; pakeisti susidėvėjusias įvores; pakeiskite visą jungties svirtį, jei atsiranda veleno deformacija
4. Gedimo reiškinys: jungties svirties deformacija arba įtrūkimų pažeidimas
Galimos priežastys: darbinė apkrova viršija nominalią maksimalią apkrovą; stiprus įkrovimo smūgis; pjovimo sukimo momentas, taikomas atrakinto vyrio būsenoje
Atsakomosios priemonės: Nustokite naudoti ir pakeiskite jungties svirtį; iš naujo įvertinti praktinius apkrovos parametrus; Prieš pradedant apdirbimą, užtikrinkite greito keitimo fiksavimo užbaigimą
Pakavimas ir siuntimo organizavimas
Paviršiaus antikorozinis apdorojimas taikomas kiekvienai JWGRIP UPC vyrių jungties svirties. Vyrių veleno padėtys yra padengtos antikoroziniu tepalu, tada kiekvienas atskiras blokas atskirai supakuotas su PE apsauginiu maišeliu.
Mažų partijų užsakymai yra supakuoti su sunkiomis dėžėmis. Dideliuose projektų užsakymuose naudojami smūgiams atsparūs mediniai dėklai su buferine paminkštinimo medžiaga, kuri apsaugo flanšų prijungimo paviršius ir vyrių sukamuosius mazgus nuo pažeidimų transportuojant.
Prie kiekvienos siuntos pridedami visi montavimo-paleidimo techniniai dokumentai.
Standartinis gamybos laikas: 10-17 darbo dienų. Pasirinktos standartinės specifikacijos palaiko paruoštas siuntimui atsargas.
Galimas nemokamas mėginio įvertinimas; pavyzdines gabenimo išlaidas turi apmokėti pirkėjai.
OEM nestandartiniai užsakymai palaiko rankos ilgio, kompensavimo kampo ir flanšo angos išdėstymo modifikaciją.
Pagalba po pardavimo
Siūloma techninė dokumentacija ir nuotolinis internetinis nurodymas dėl montavimo ir paleidimo problemų.
Dėvimas atsargines dalis, pvz., vyrių įvores, galima įsigyti atskirai, kad būtų galima pakeisti vietoje.
Užsakant masinius projektų užsakymus, pagal pageidavimą gali būti suorganizuota mokama paleidimo vietoje paslauga.
DUK
1 klausimas: Ar JWGRIP UPC vyrių jungties svirtis gali atlaikyti apdirbimo pjovimo momentą?
A: Ne. UPC vyrių sujungimo svirtis, skirta roboto greito keitimo įrankio keitikliui, suteikia tik slankią kompensaciją greito keitimo prijungimo fazei. Po užrakinimo limito-stop konstrukcija užfiksuoja visus siūbavimo judesius. JWGRIP UPC greito keitimo įrankių keitiklis turi visiškai atlaikyti apdirbimo pjovimo apkrovą. Vyrių jungtys niekada neturėtų pjauti pjovimo momento.
2 klausimas: ar įmanoma atnaujinti posūkio kompensavimo kampą?
A: Standartinėje specifikacijoje yra ±3° posvyrio kompensavimas. Didesnį kompensavimo kampą galima realizuoti naudojant OEM pritaikymo paslaugą. Atkreipkite dėmesį, kad padidinus kompensavimo kampą sumažės bendras konstrukcijos tvirtumas, todėl reikės atitinkamai įvertinti roboto galinę apkrovą.
3 klausimas: ar jis palaiko trečiosios šalies ne UPC roboto greitai keičiamas plokštes?
A: Standartinėje versijoje naudojama UPC standartinė flanšo sąsaja. Pritaikytas flanšo angų išdėstymas gali būti pritaikytas alternatyvioms greito keitimo sistemoms.
4 klausimas: ar susidėvėjusias vyrių įvores galima pakeisti atskirai?
A: Taip. Įvorės apibrėžiamos kaip dėvimos atsarginės dalys ir jas galima įsigyti bei keisti atskirai. Jei besisukantis velenas deformuojasi, reikia pakeisti visą jungties svirtį.
5 klausimas: ar ši jungties svirtis tinka sunkios apkrovos robotams?
A: Standartinis modelis palaiko maksimalią 80 kg roboto galinę apkrovą. Didelės apkrovos scenarijams turėtų būti pasirinktas sustiprintas pasirinktinis variantas. Prieš galutinį pasirinkimą visada patvirtinkite roboto galinės apkrovos įvertinimą.
Atrankos atskaitos taškai
JWGRIP UPC vyrių jungties svirtis veikia kaip slankioji perėjimo mechaninė įranga, skirta robotų greito keitimo sistemoms. Pagrindinė jo vertė yra padėties nukrypimo poveikio kompensavimas prijungimo etape ir robotų automatizavimo darbo vietų derinimo sunkumų mažinimas.
Pirmiausia patvirtinkite tikrąjį roboto galinės apkrovos įvertinimą; niekada neviršykite gaminio vardinės apkrovos.
Patikrinkite, ar prijungimo flanšas atitinka UPC standarto specifikaciją.
Projektams su dideliu armatūros montavimo poslinkiu galite pagal užsakymą sukurti didesnį svyravimo kompensavimo kampą, o bendras konstrukcijos tvirtumas turi būti visapusiškai įvertintas.
Pirmenybę teikite baigtiems įrenginiams su dulkėms atspariu sandarikliu ir integruotomis ribinėmis konstrukcijomis. Venkite paprastų neapsaugotų jungčių versijų, kurios greitai susidėvės vyriai dulkėtose, drožlių užpildytose dirbtuvėse.
Siųsti užklausą
Kontaktinė informacija
-
Adresas
44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong provincija, Kinija
-
Tel
-
El. paštas
Sveiki atvykę siųsti užklausą JWGRIP. Mūsų profesionali techninė ir pardavimo komanda pateiks nemokamą armatūros pasirinkimą, pritaikytą sprendimo dizainą ir tikslią citatą.
Naujienų rekomendacijos